Technology
YUBI — Your Universal Body Interface
指先の力入力から全身アバターの物理シミュレーションまで。YUBIの技術アーキテクチャを解説します。
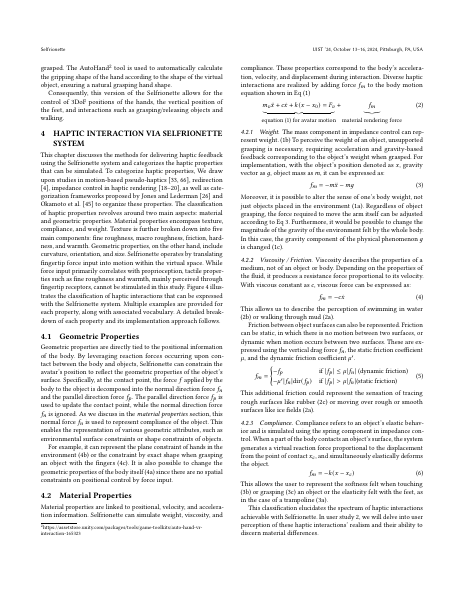
System Overview
システム全体像
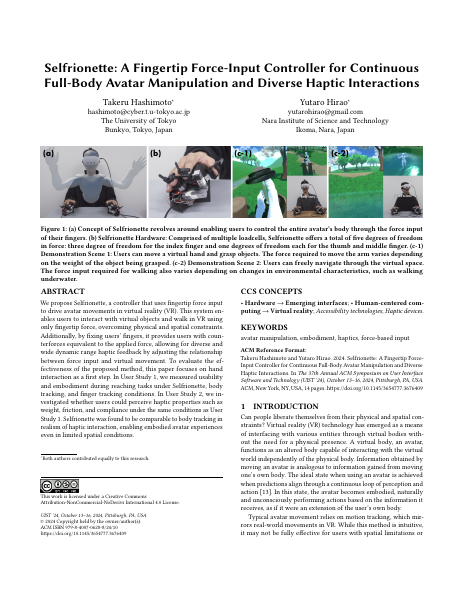
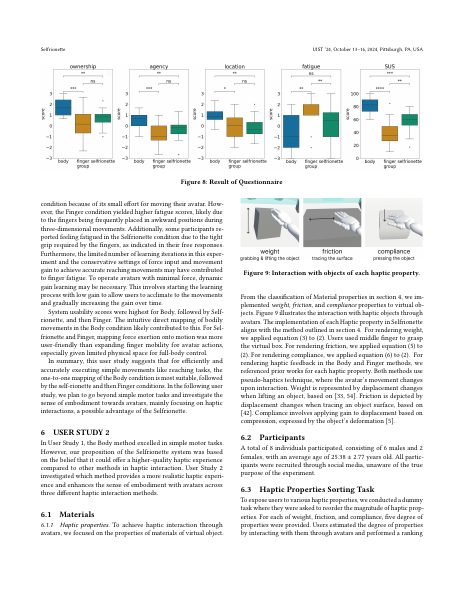
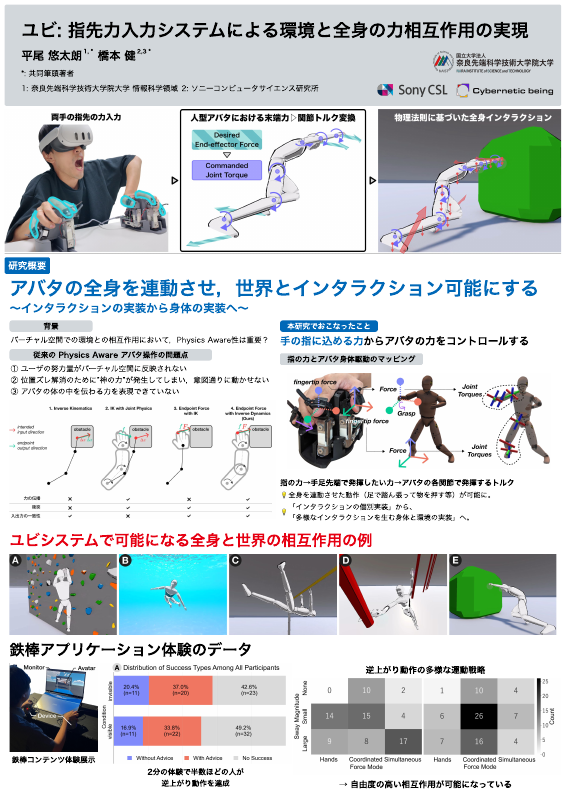
指先の力 → エンドエフェクタ目標力 → 関節トルク → 全身運動。すべての計算は物理エンジン上で実行されます。

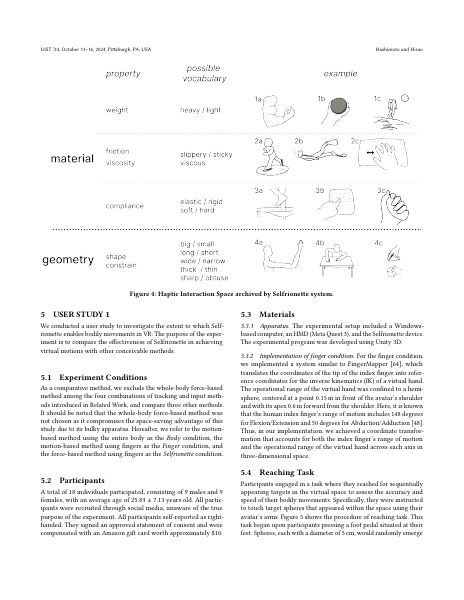
Demo
VRアバター操作デモ
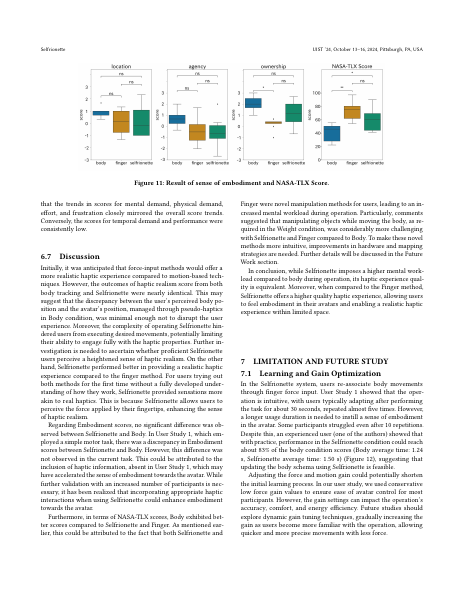
指先の力入力だけで、VR空間のアバターを全身操作。タスク固有のモジュールなしに、多様な身体インタラクションを実現しています。
Core Technologies
コア技術
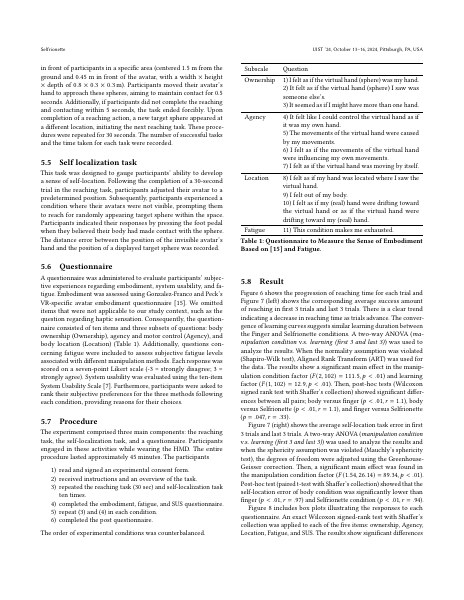
01 7 DoF / 320Hz
指先力入力デバイス
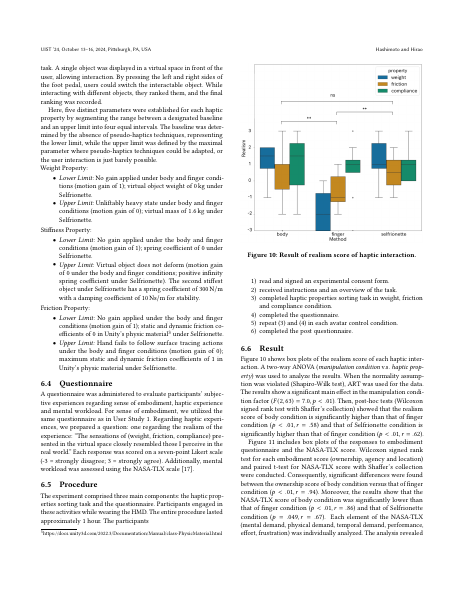
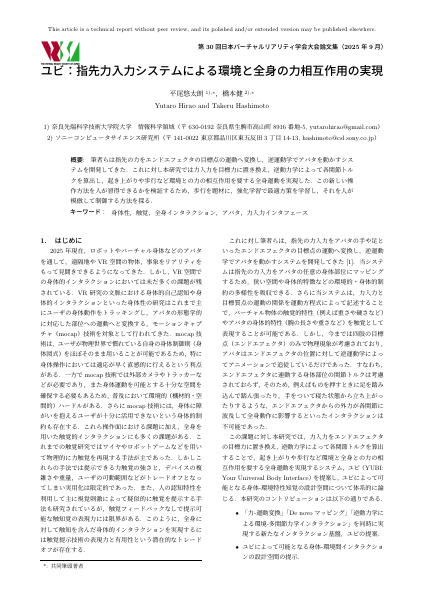
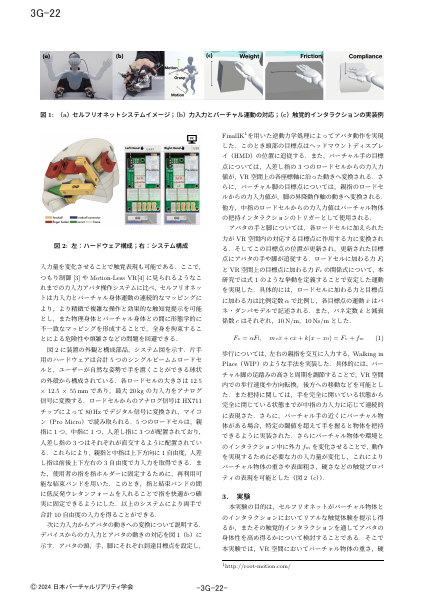
ロードセルを搭載した小型デバイス。親指・人差し指で3軸、小指で1軸、片手で合計7自由度の力入力を320Hzで検出。再利用可能な結束バンドと高反発ウレタンフォームで快適に装着。
02 Real-time
力-運動変換
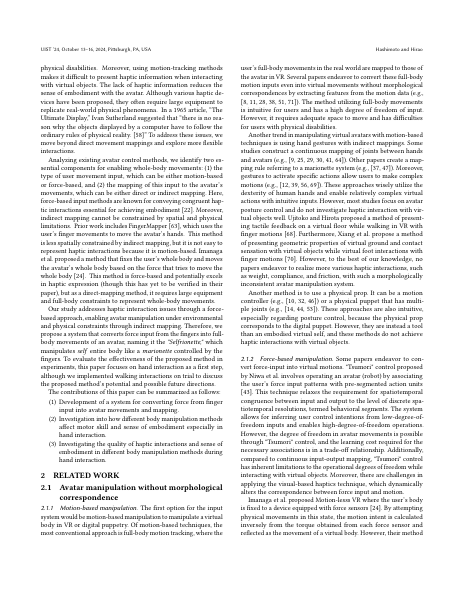
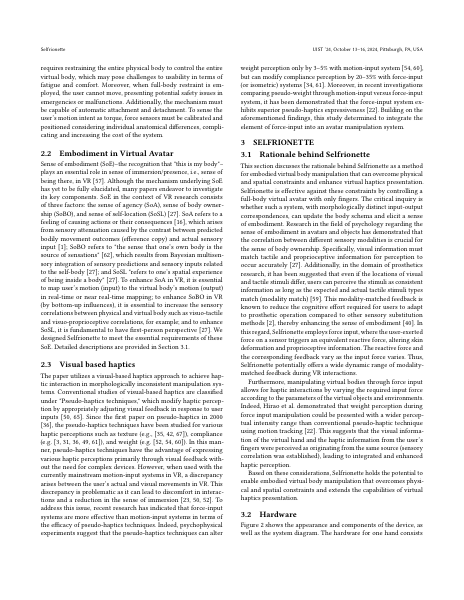
指先の力を仮想空間のエンドエフェクタ(手足)の目標力に変換。運動方程式により質量・粘性を調整し、操作の質感を自在にコントロール。
03 Inverse Dynamics
逆動力学による全身制御
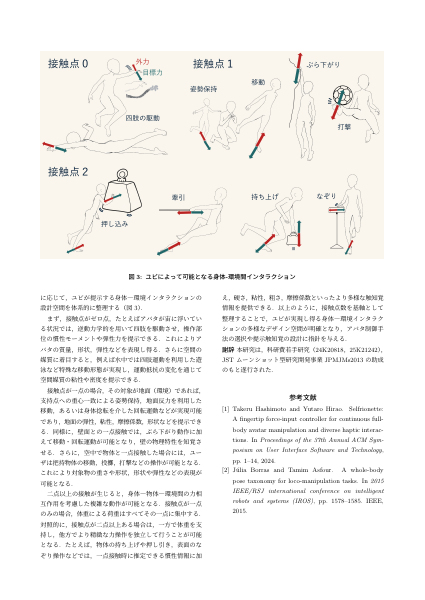
四肢ごとに独立したヤコビアンを用い、エンドエフェクタの目標力から各関節トルクを算出。壁を押すと足に踏ん張りの力が伝わるなど、物理法則に基づく全身協調を実現。
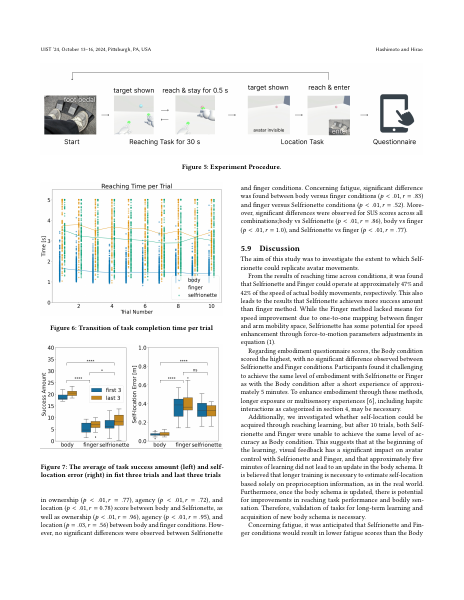
04 Haptic Feedback
力覚フィードバック
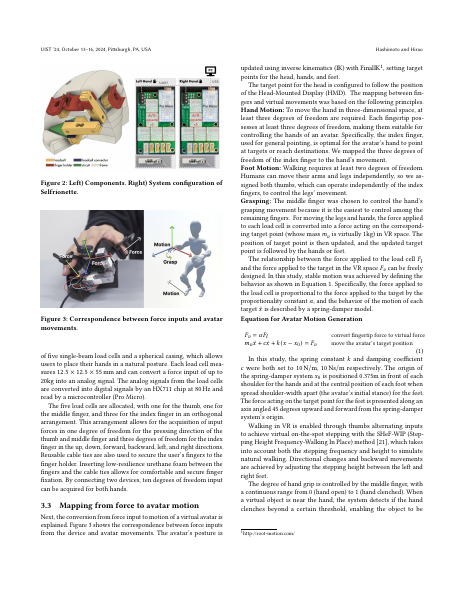
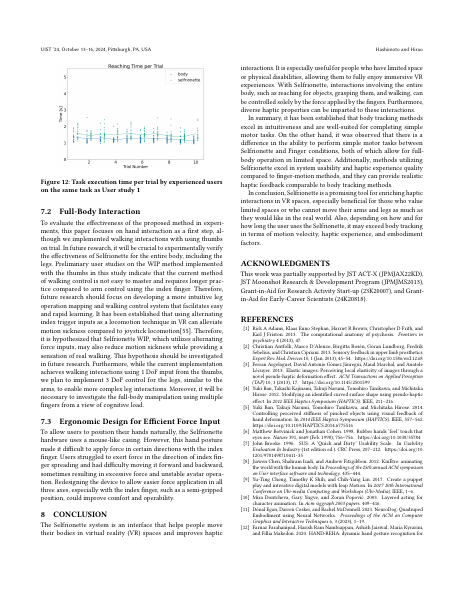
仮想物体の重さ・硬さ・粘性・摩擦を指先の反力として提示。認知メカニズムを応用した疑似触覚により、低コスト・軽量なデバイスで豊かな触覚体験を実現。
Publications
論文・発表
UIST 2024
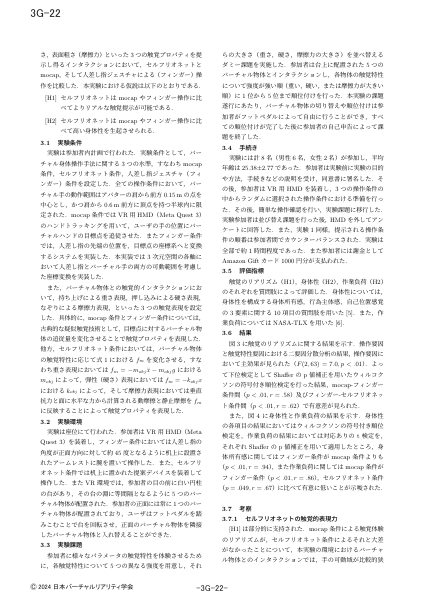
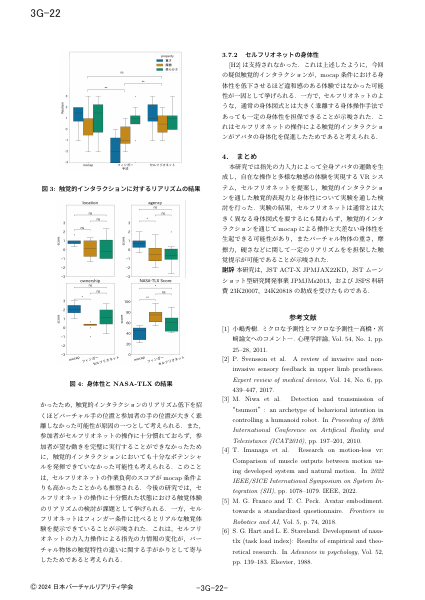
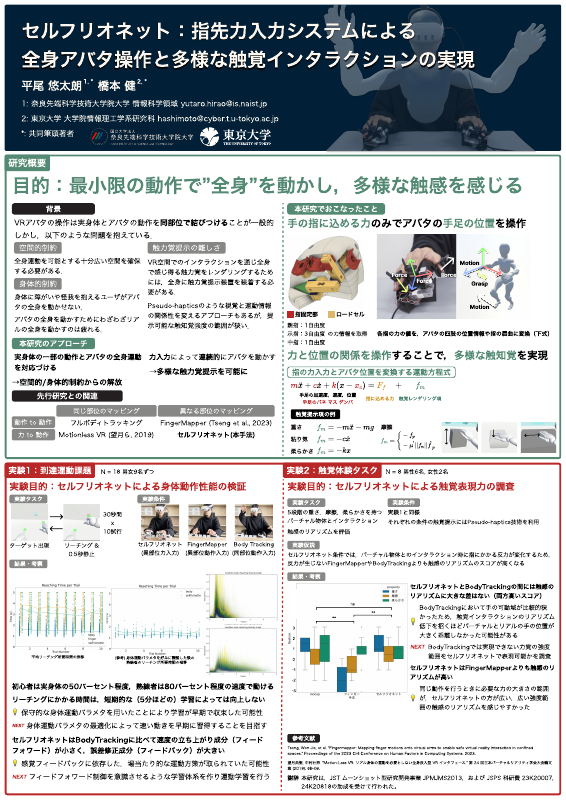
Selfrionette: A Fingertip Force-Input Controller for Continuous Full-Body Avatar Manipulation and Diverse Haptic Interactions
Takeru Hashimoto*, Yutaro Hirao* — ACM UIST 2024, Pittsburgh, USA
2,218 downloads / 6 citations
論文