YUBI — Your Universal Body Interface
指先の力で、
あらゆるものを動かす
逆動力学で指の力を全身の関節トルクに変換。
遠隔操作に、身体の自由を。
Challenge
人と機械のあいだに、まだ壁がある
遠隔操作、VR、ロボティクス——技術は進化しても、人が機械を「自分の身体のように」動かせる世界には至っていません。
操作の壁
遠隔操作やVR空間での作業は、従来のコントローラでは直感的に動かせません。習熟に時間がかかり、導入が進まない原因になっています。
感覚の壁
画面越しでは、触れたものの硬さや重さがわかりません。力覚フィードバックの不在が、操作精度と安心感の両方を損なっています。
身体の壁
既存のインタフェースは身体の自由度を前提としたものが多く、身体的制約のあるユーザーや、狭い空間での利用に対応できていません。
Solutions
課題の整理から、動くプロトタイプまで
お客様の課題に合わせた力覚マッピングの設計・PoC開発・効果検証を一貫してサポートします。
Technology
YUBI
Your Universal Body Interface
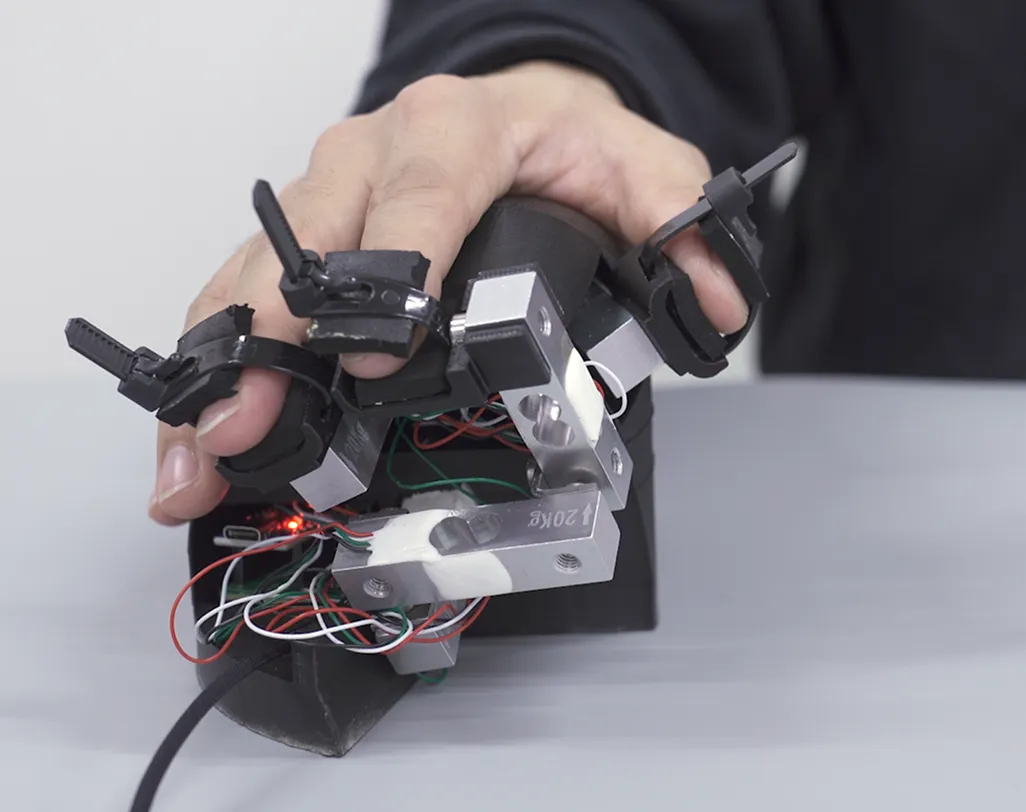
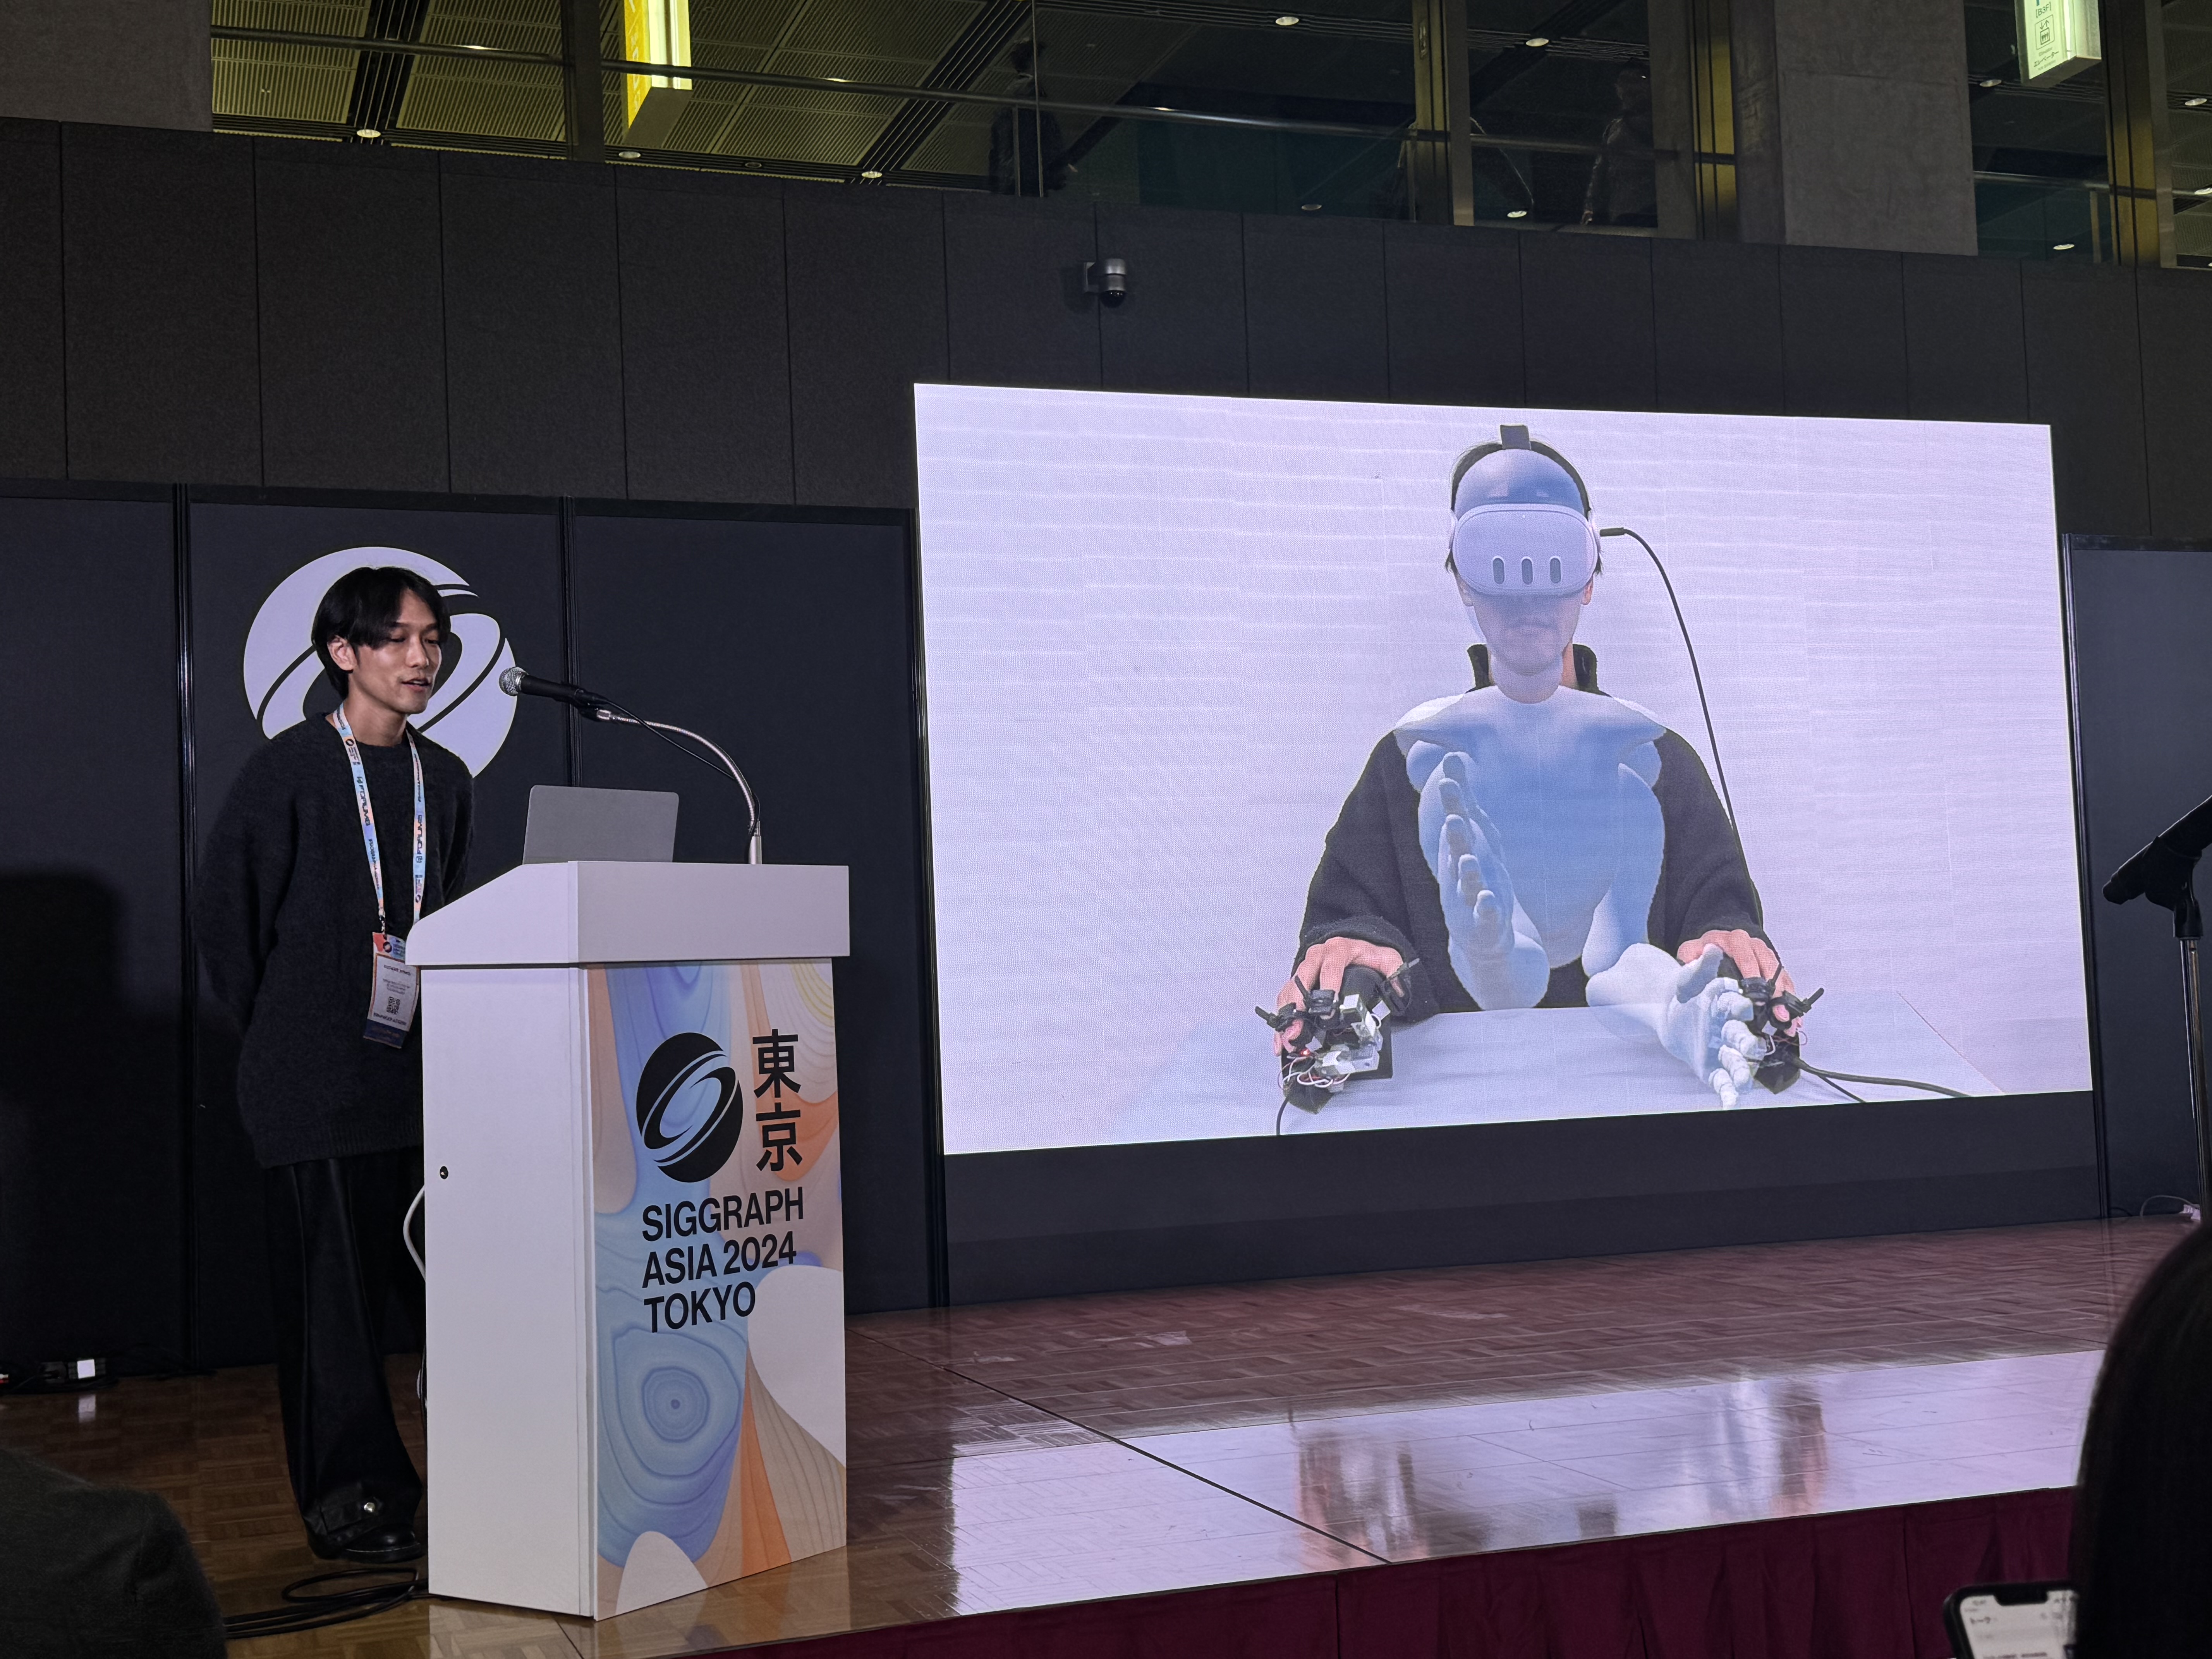
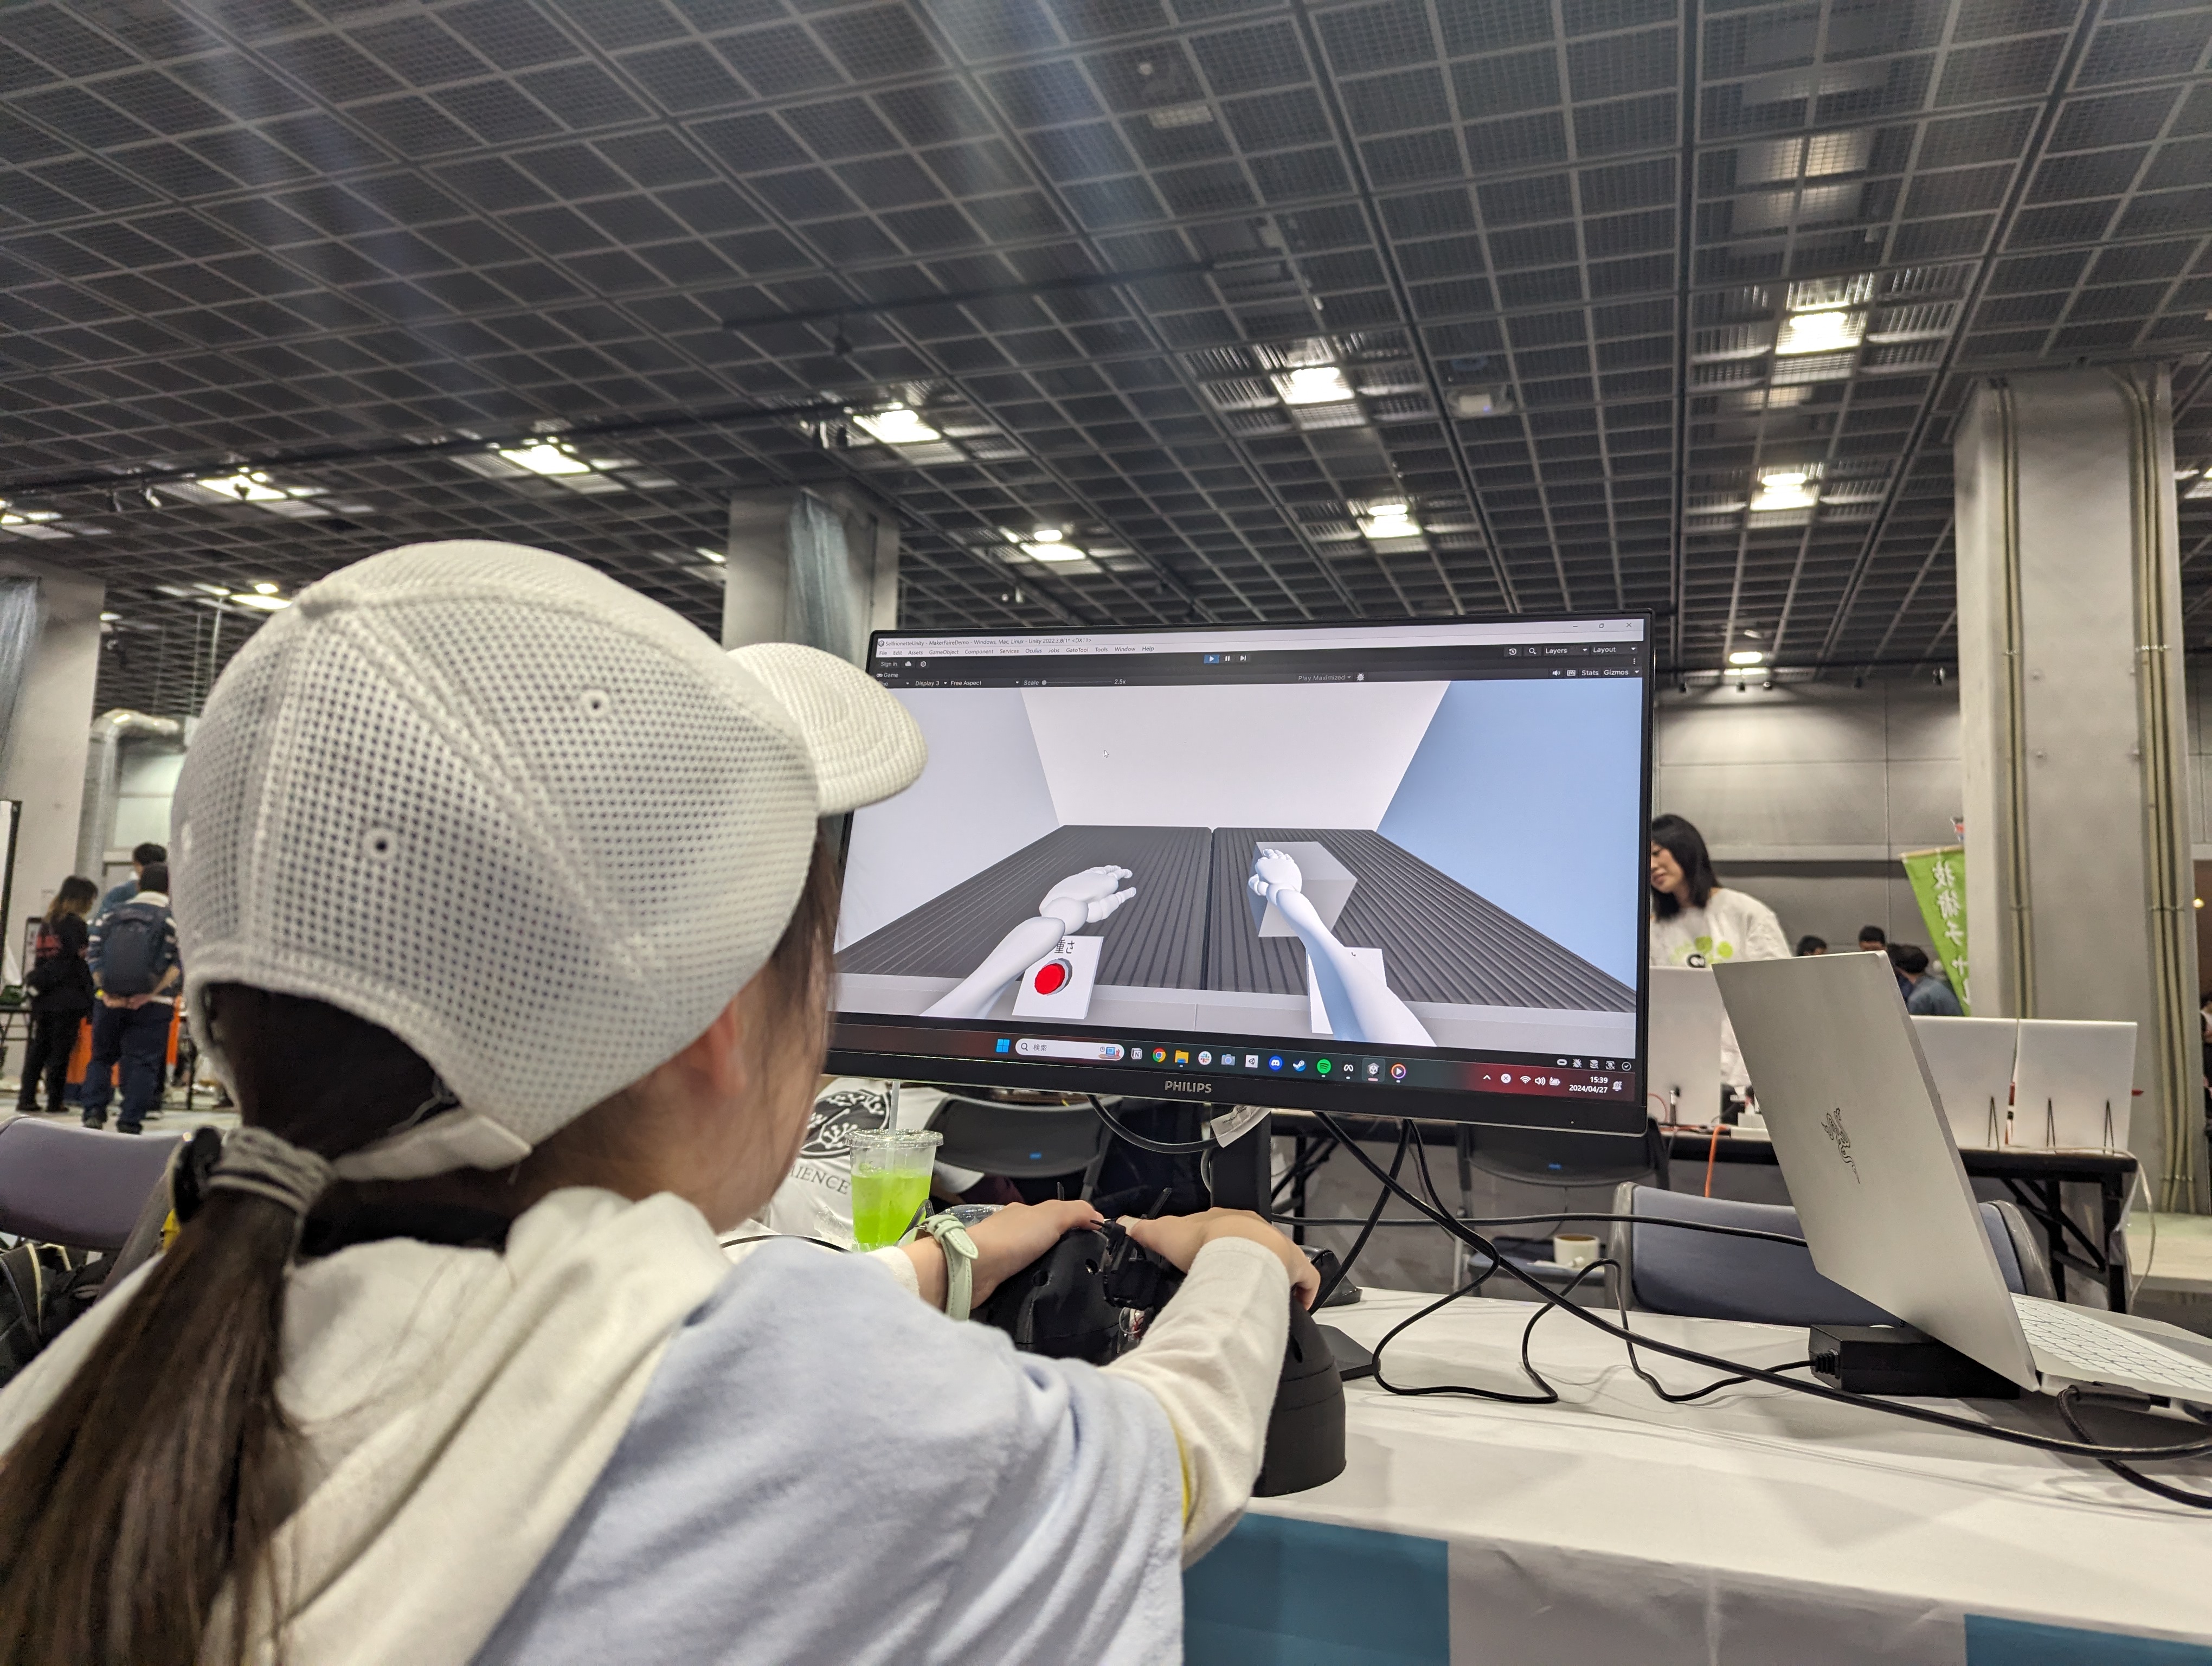
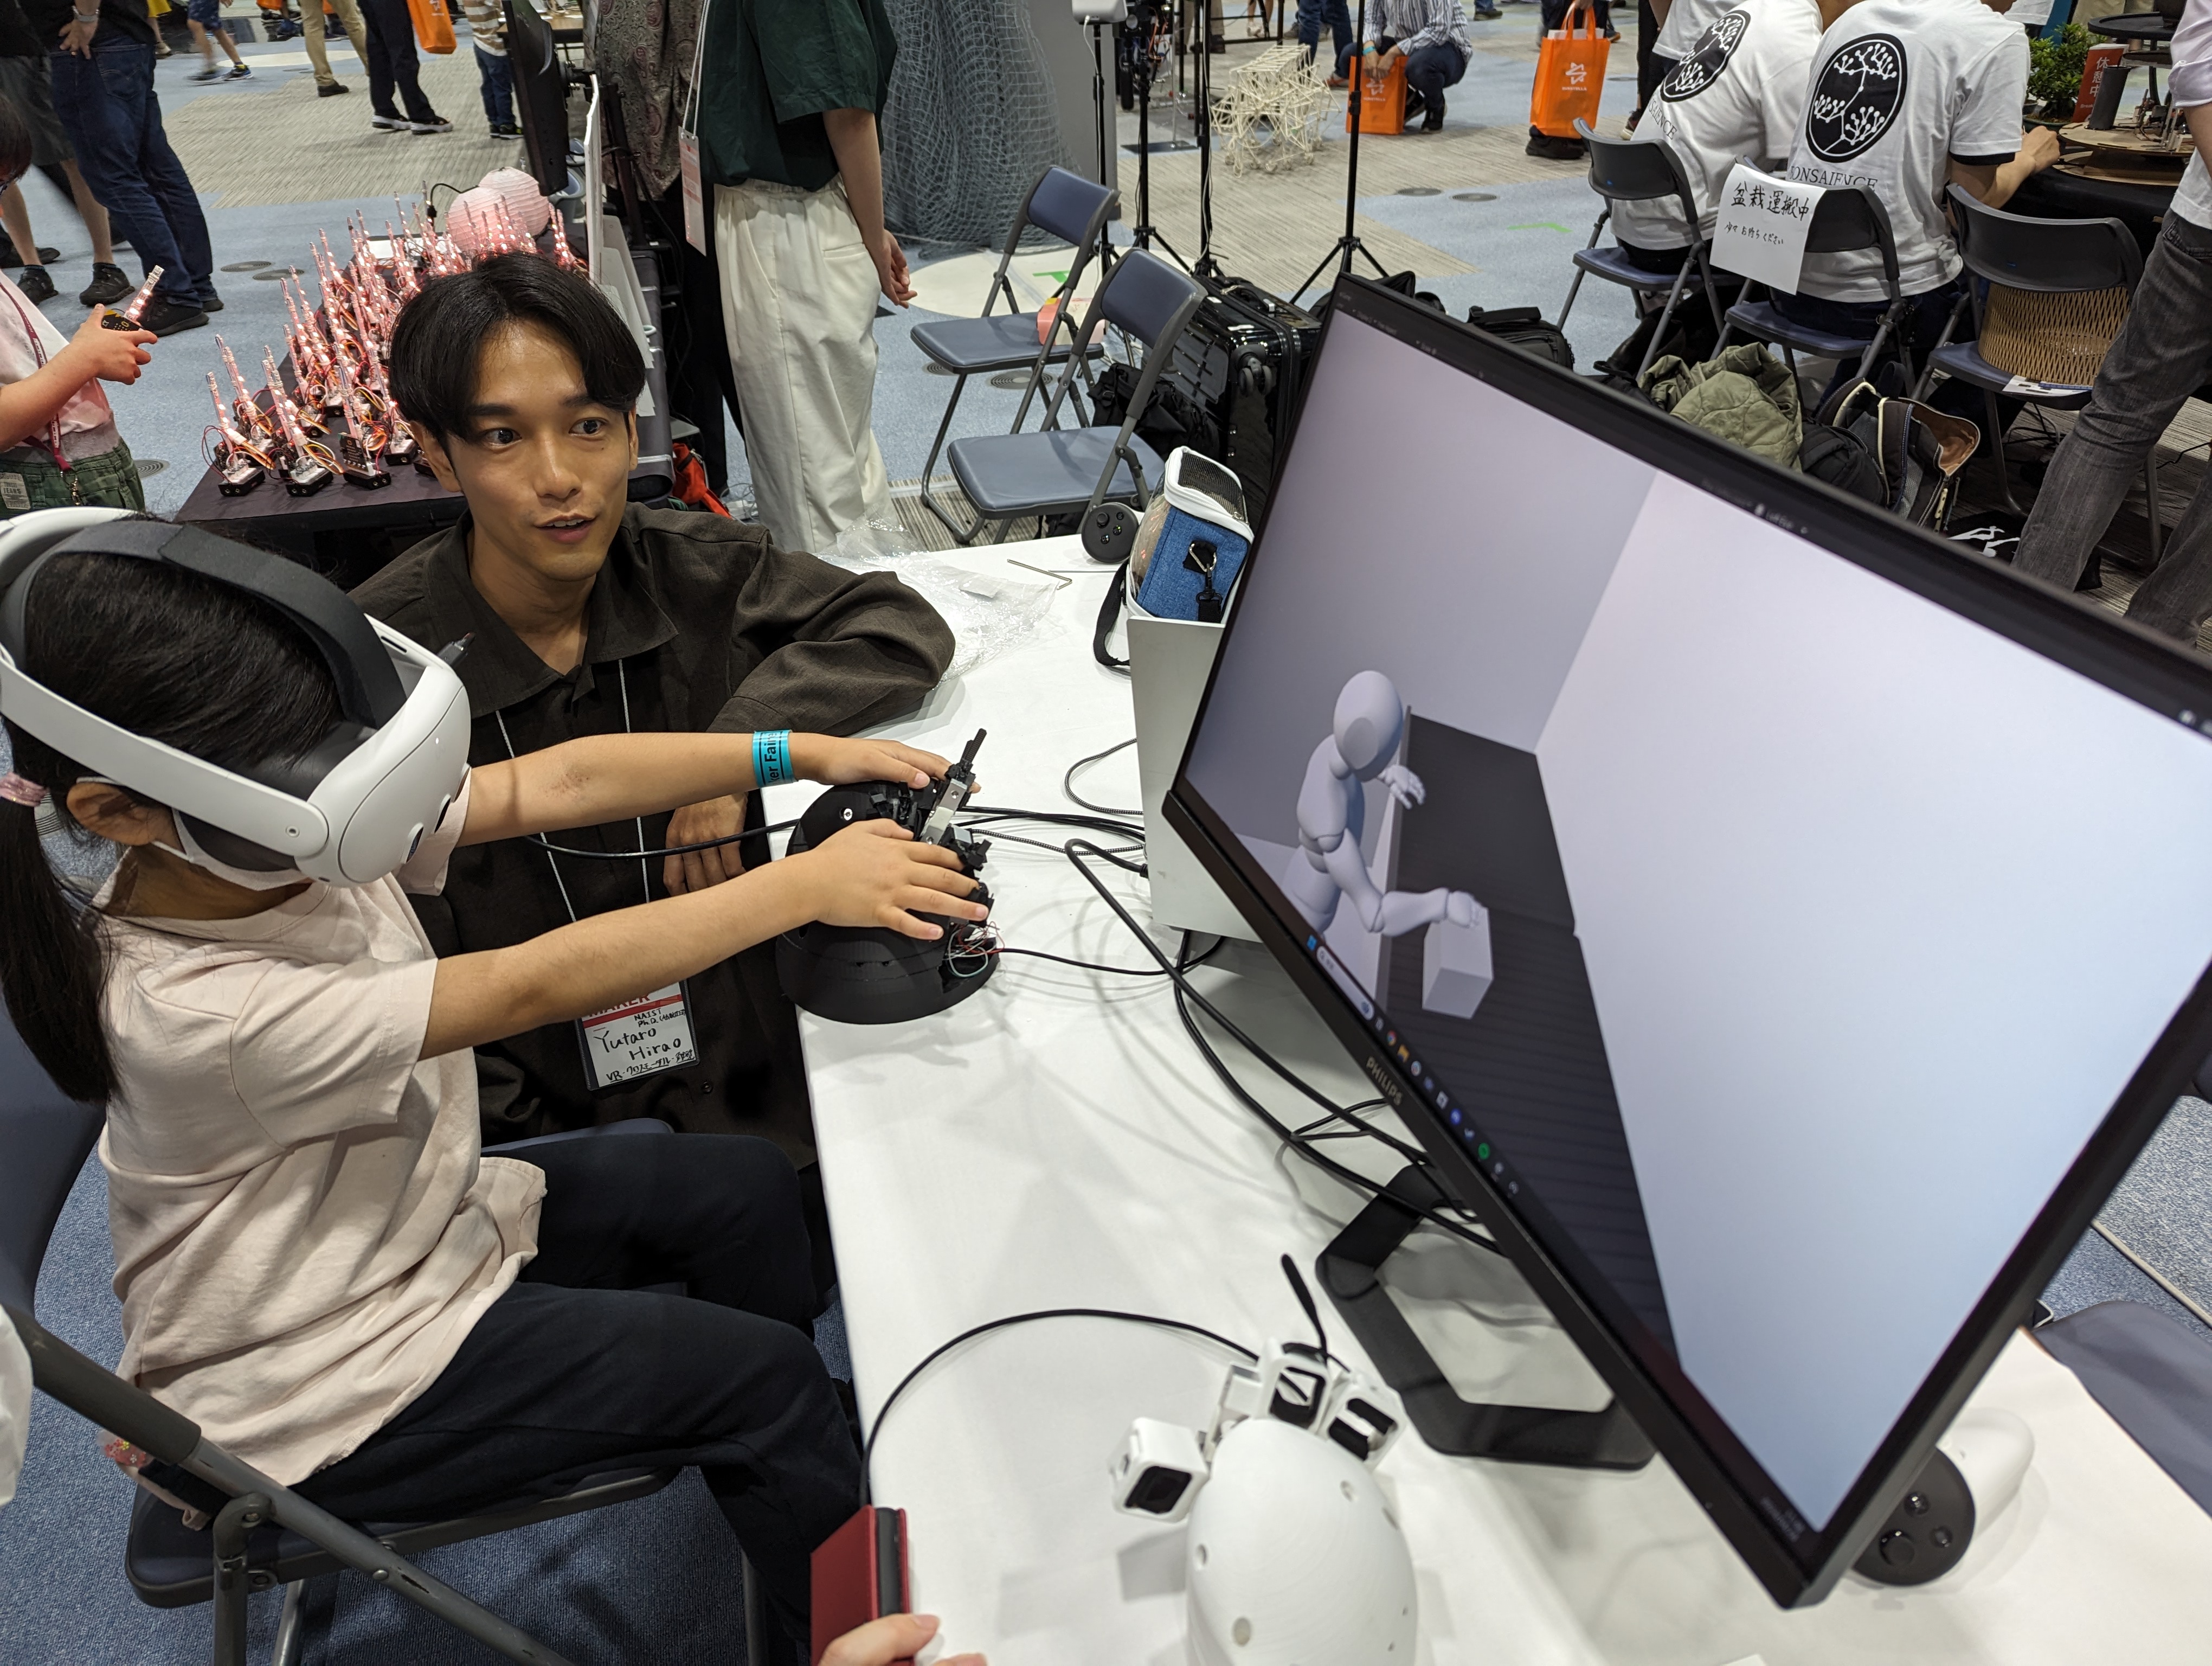
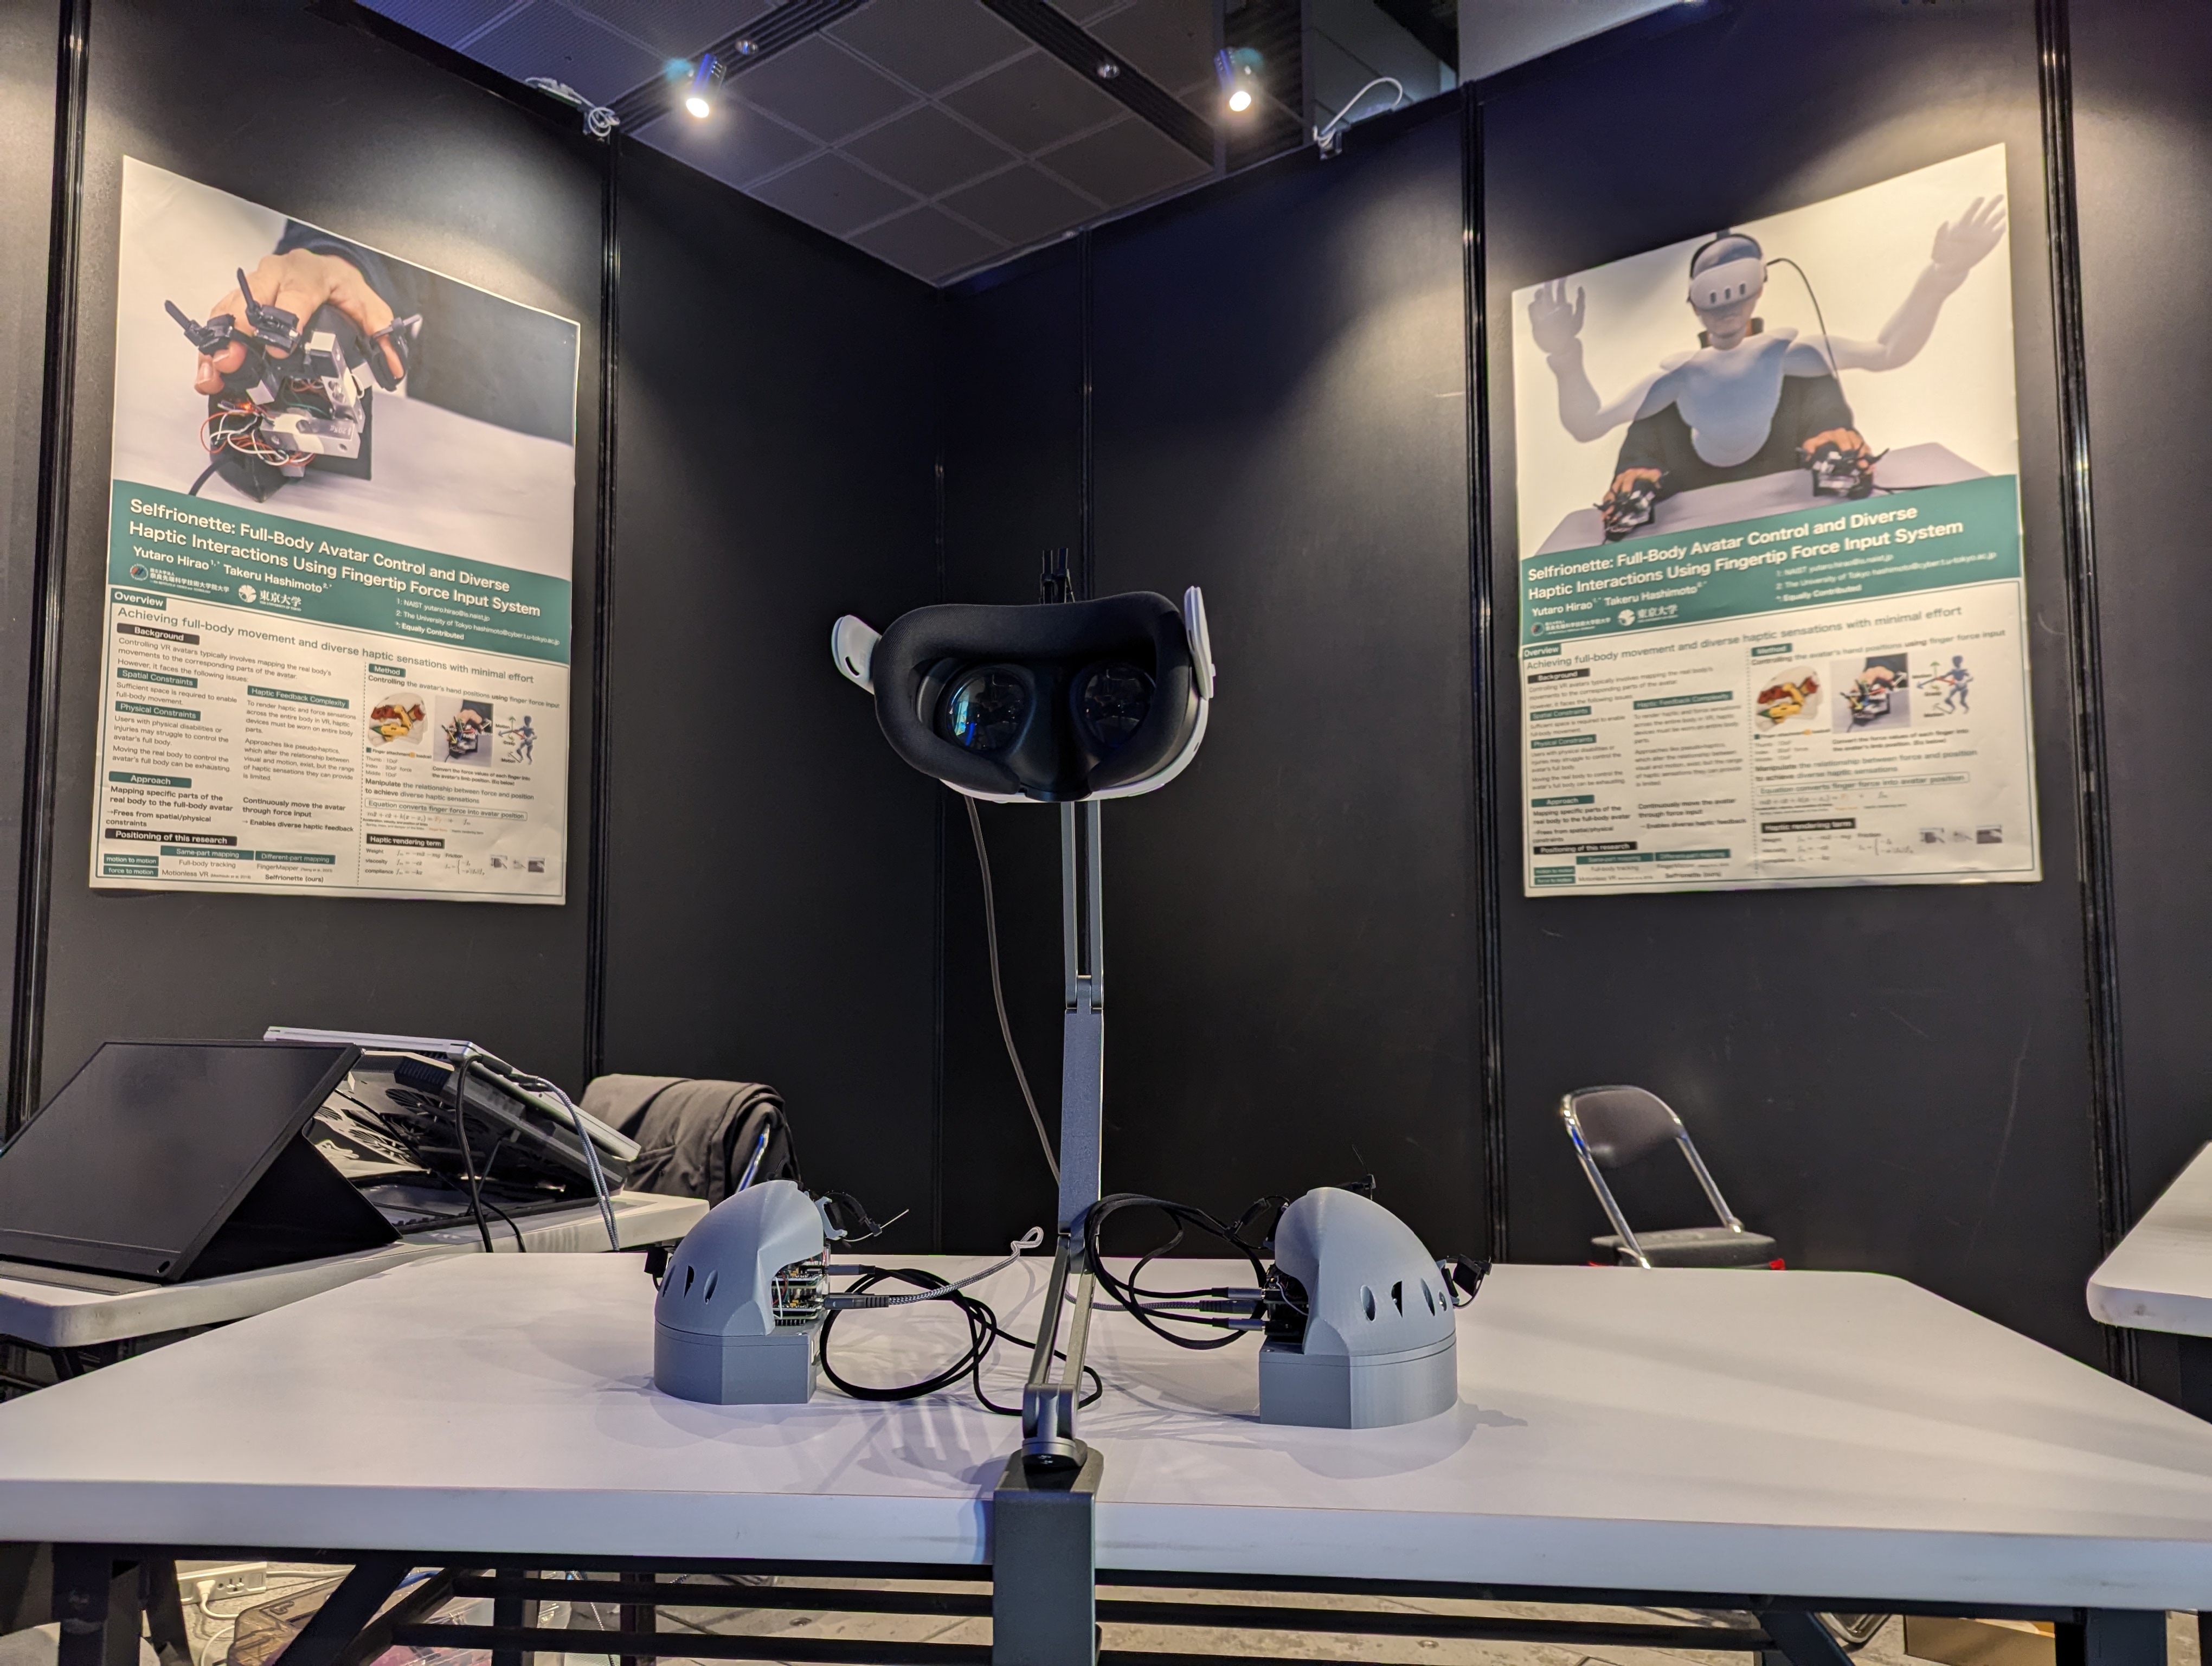
指先の力入力インタフェースにより、全身アバターの操作と力覚フィードバックを実現。 タスク固有のモジュールなしに、棒揺らし・押す・泳ぐ・登るなど多様な全身インタラクションを可能にします。
Awards & Exhibitions
受賞・展示実績
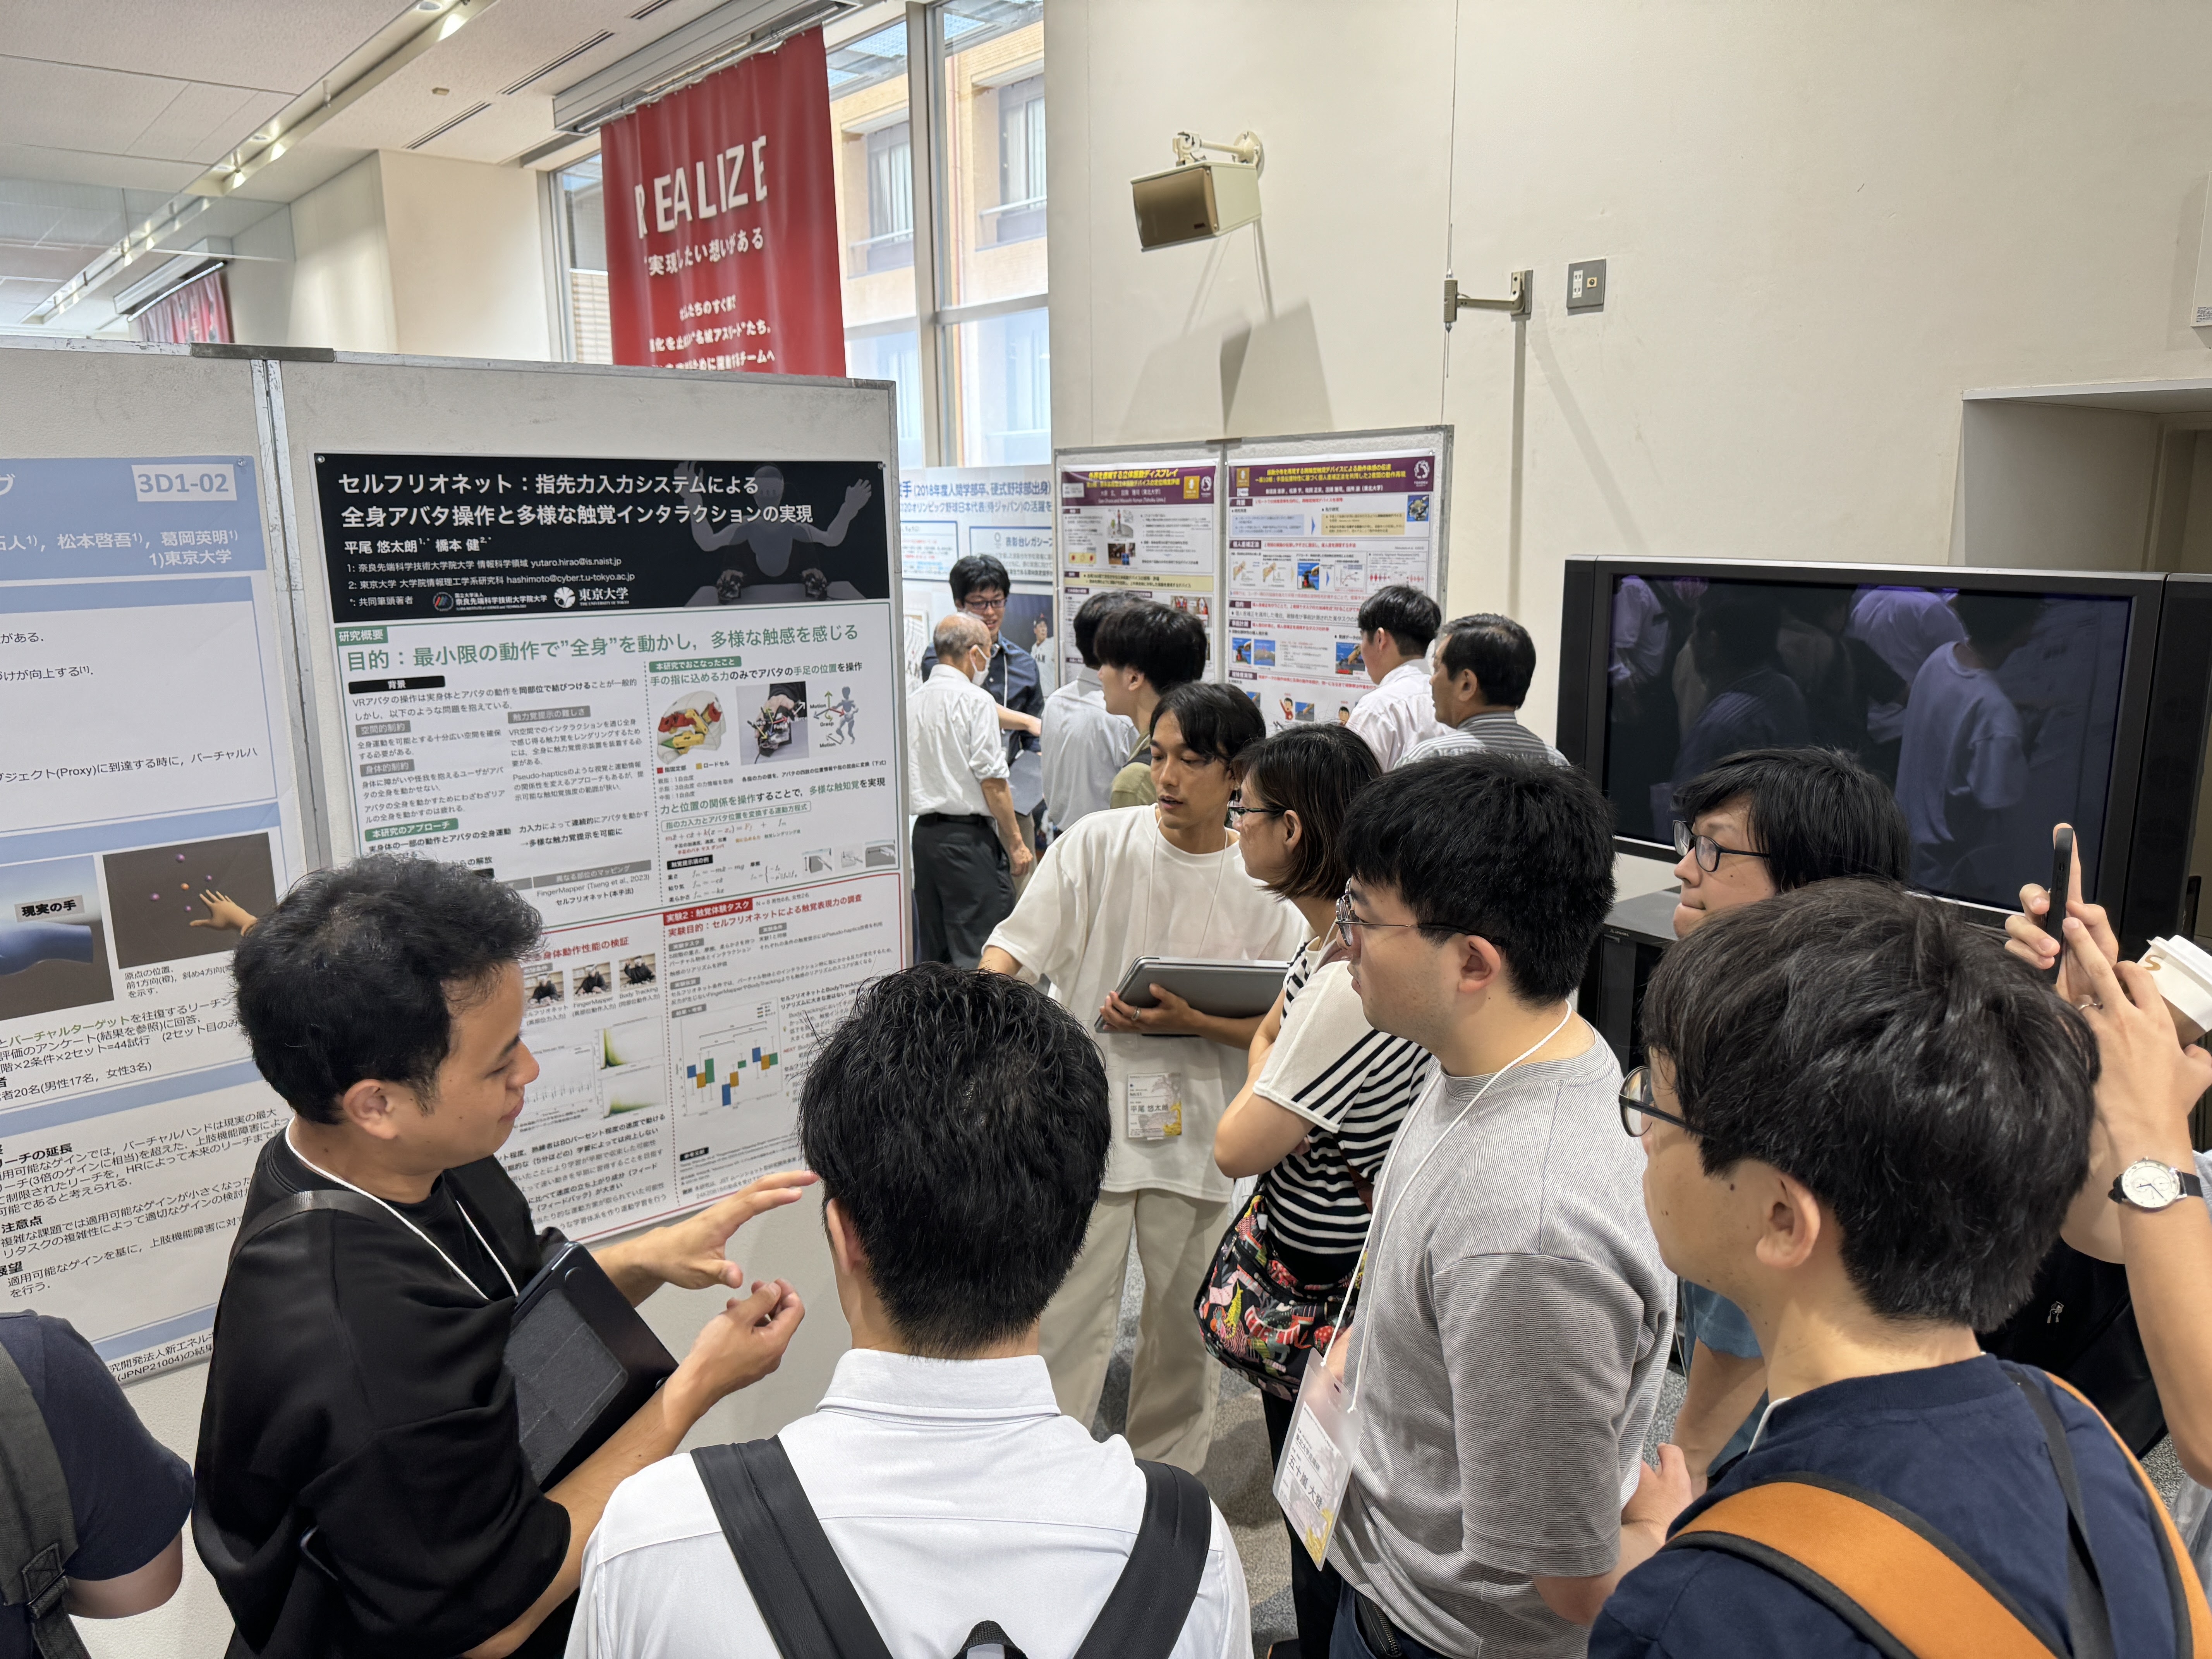
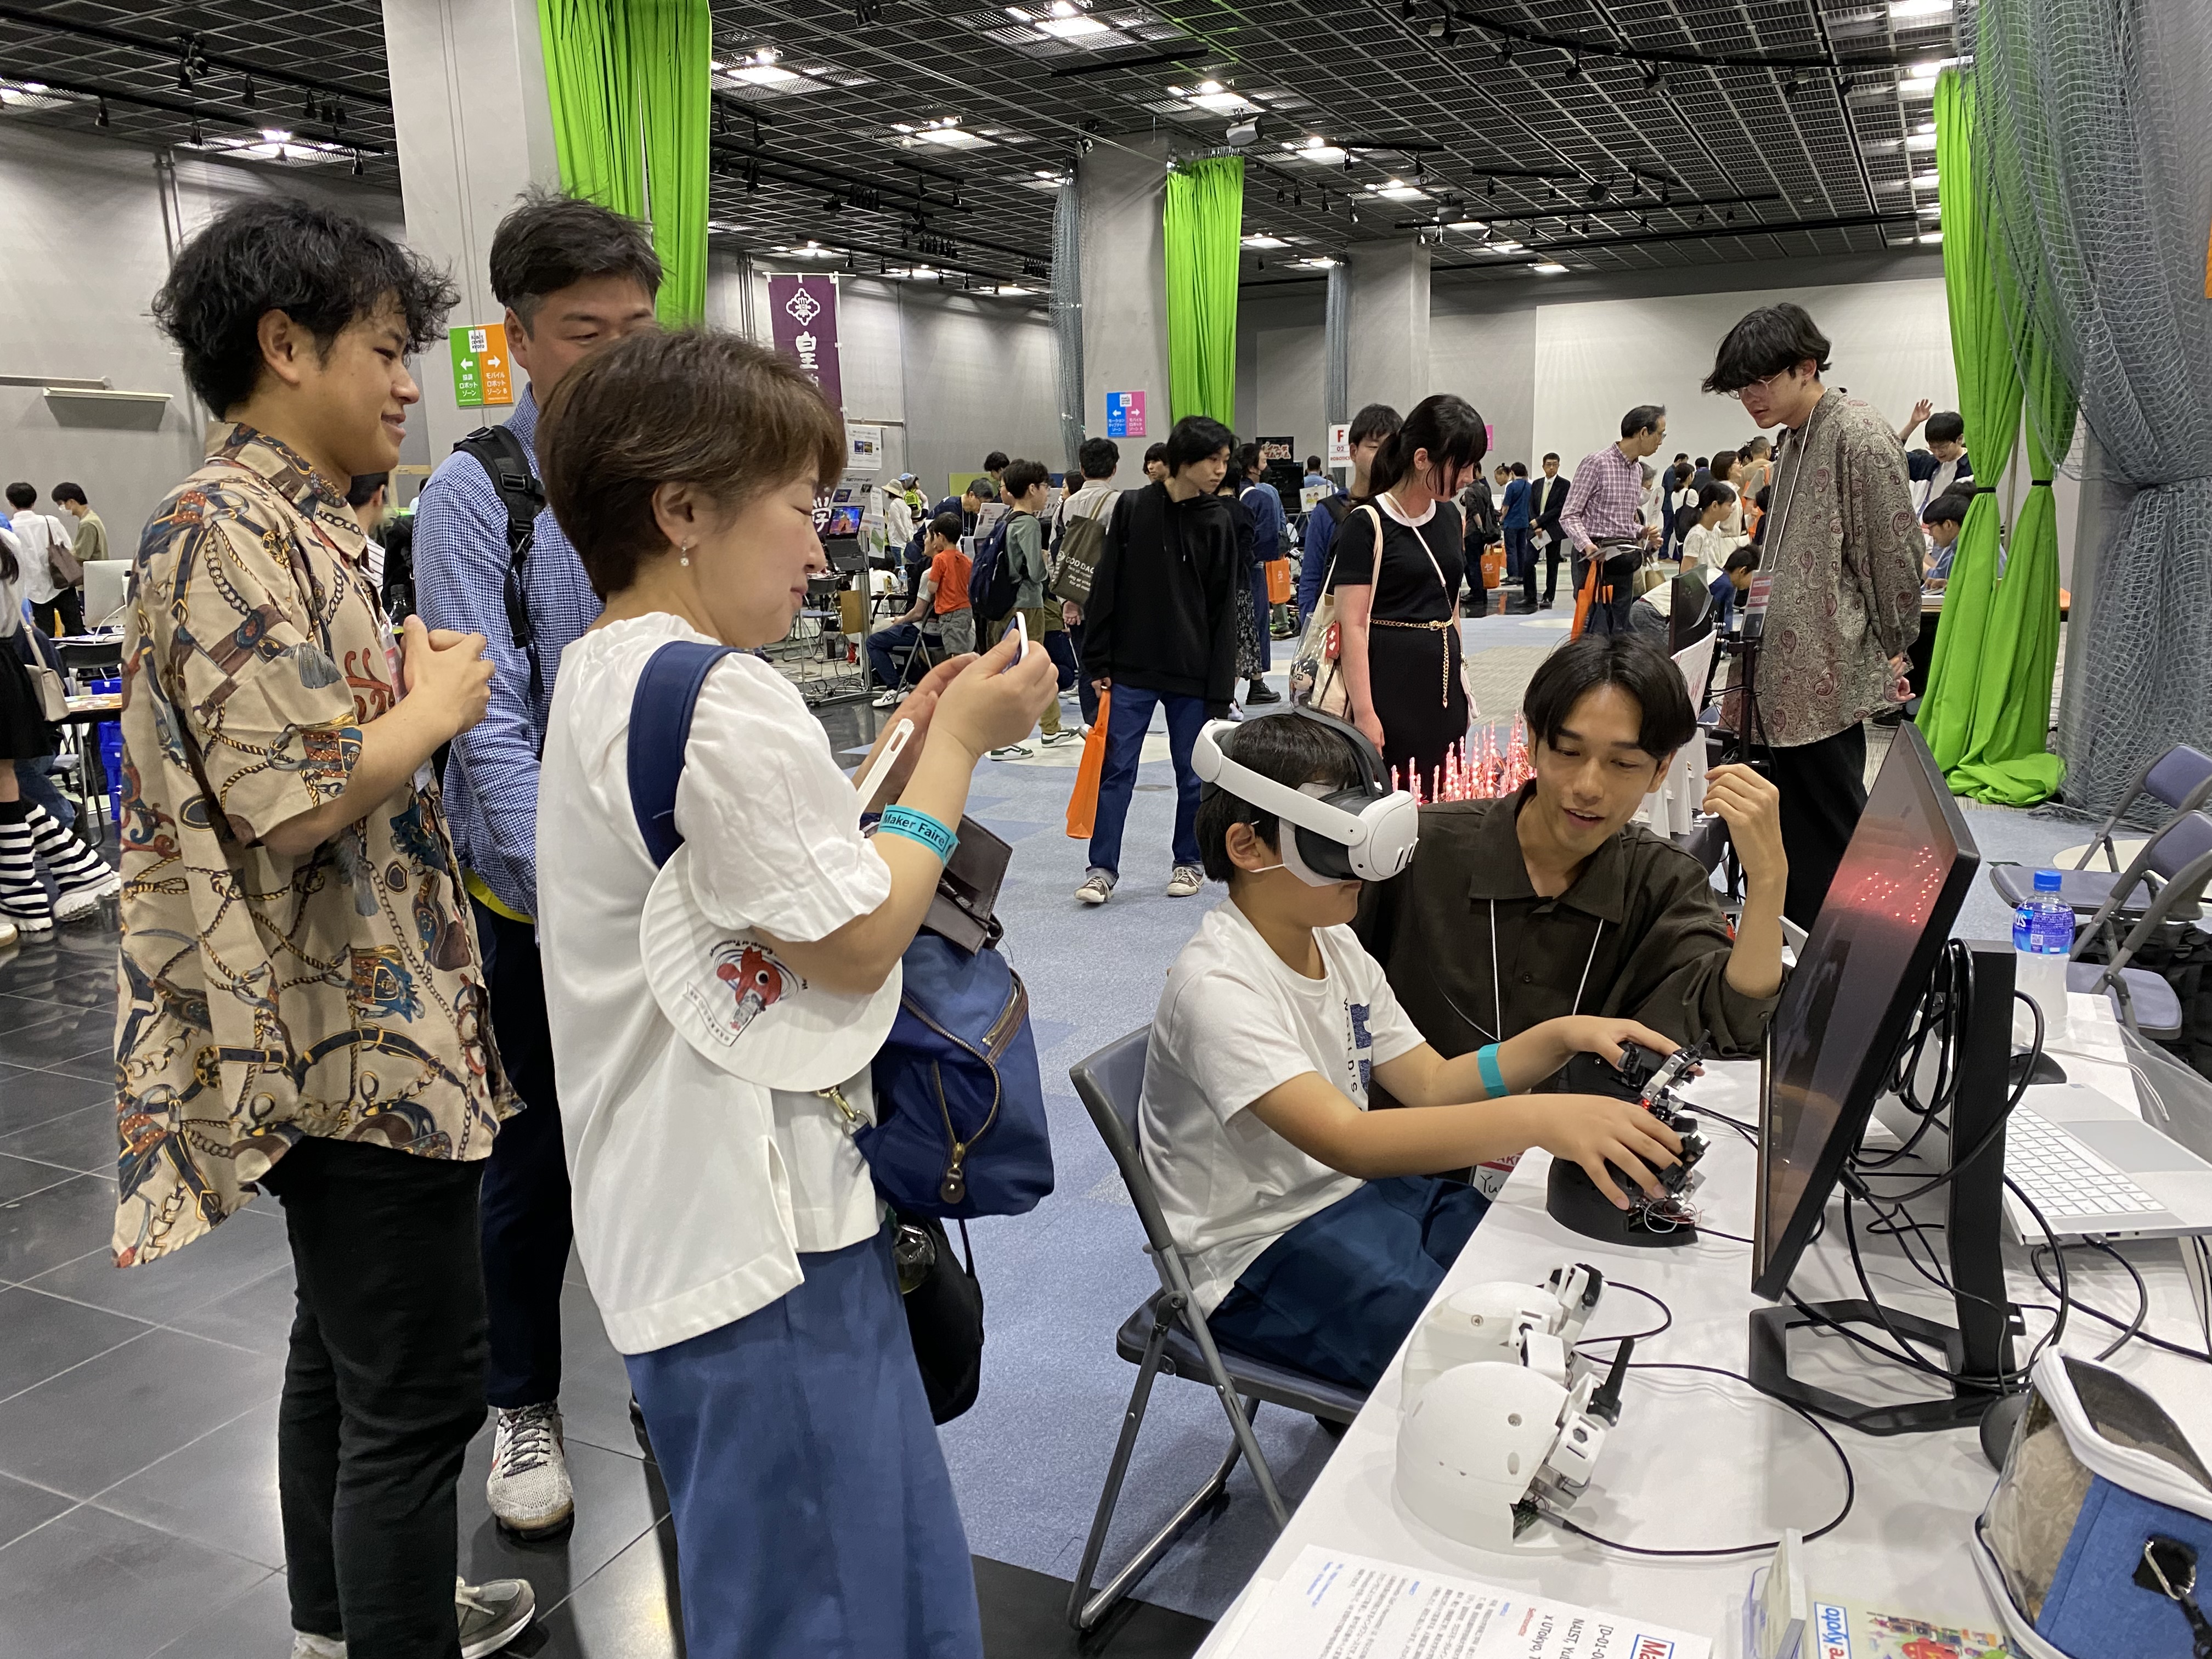
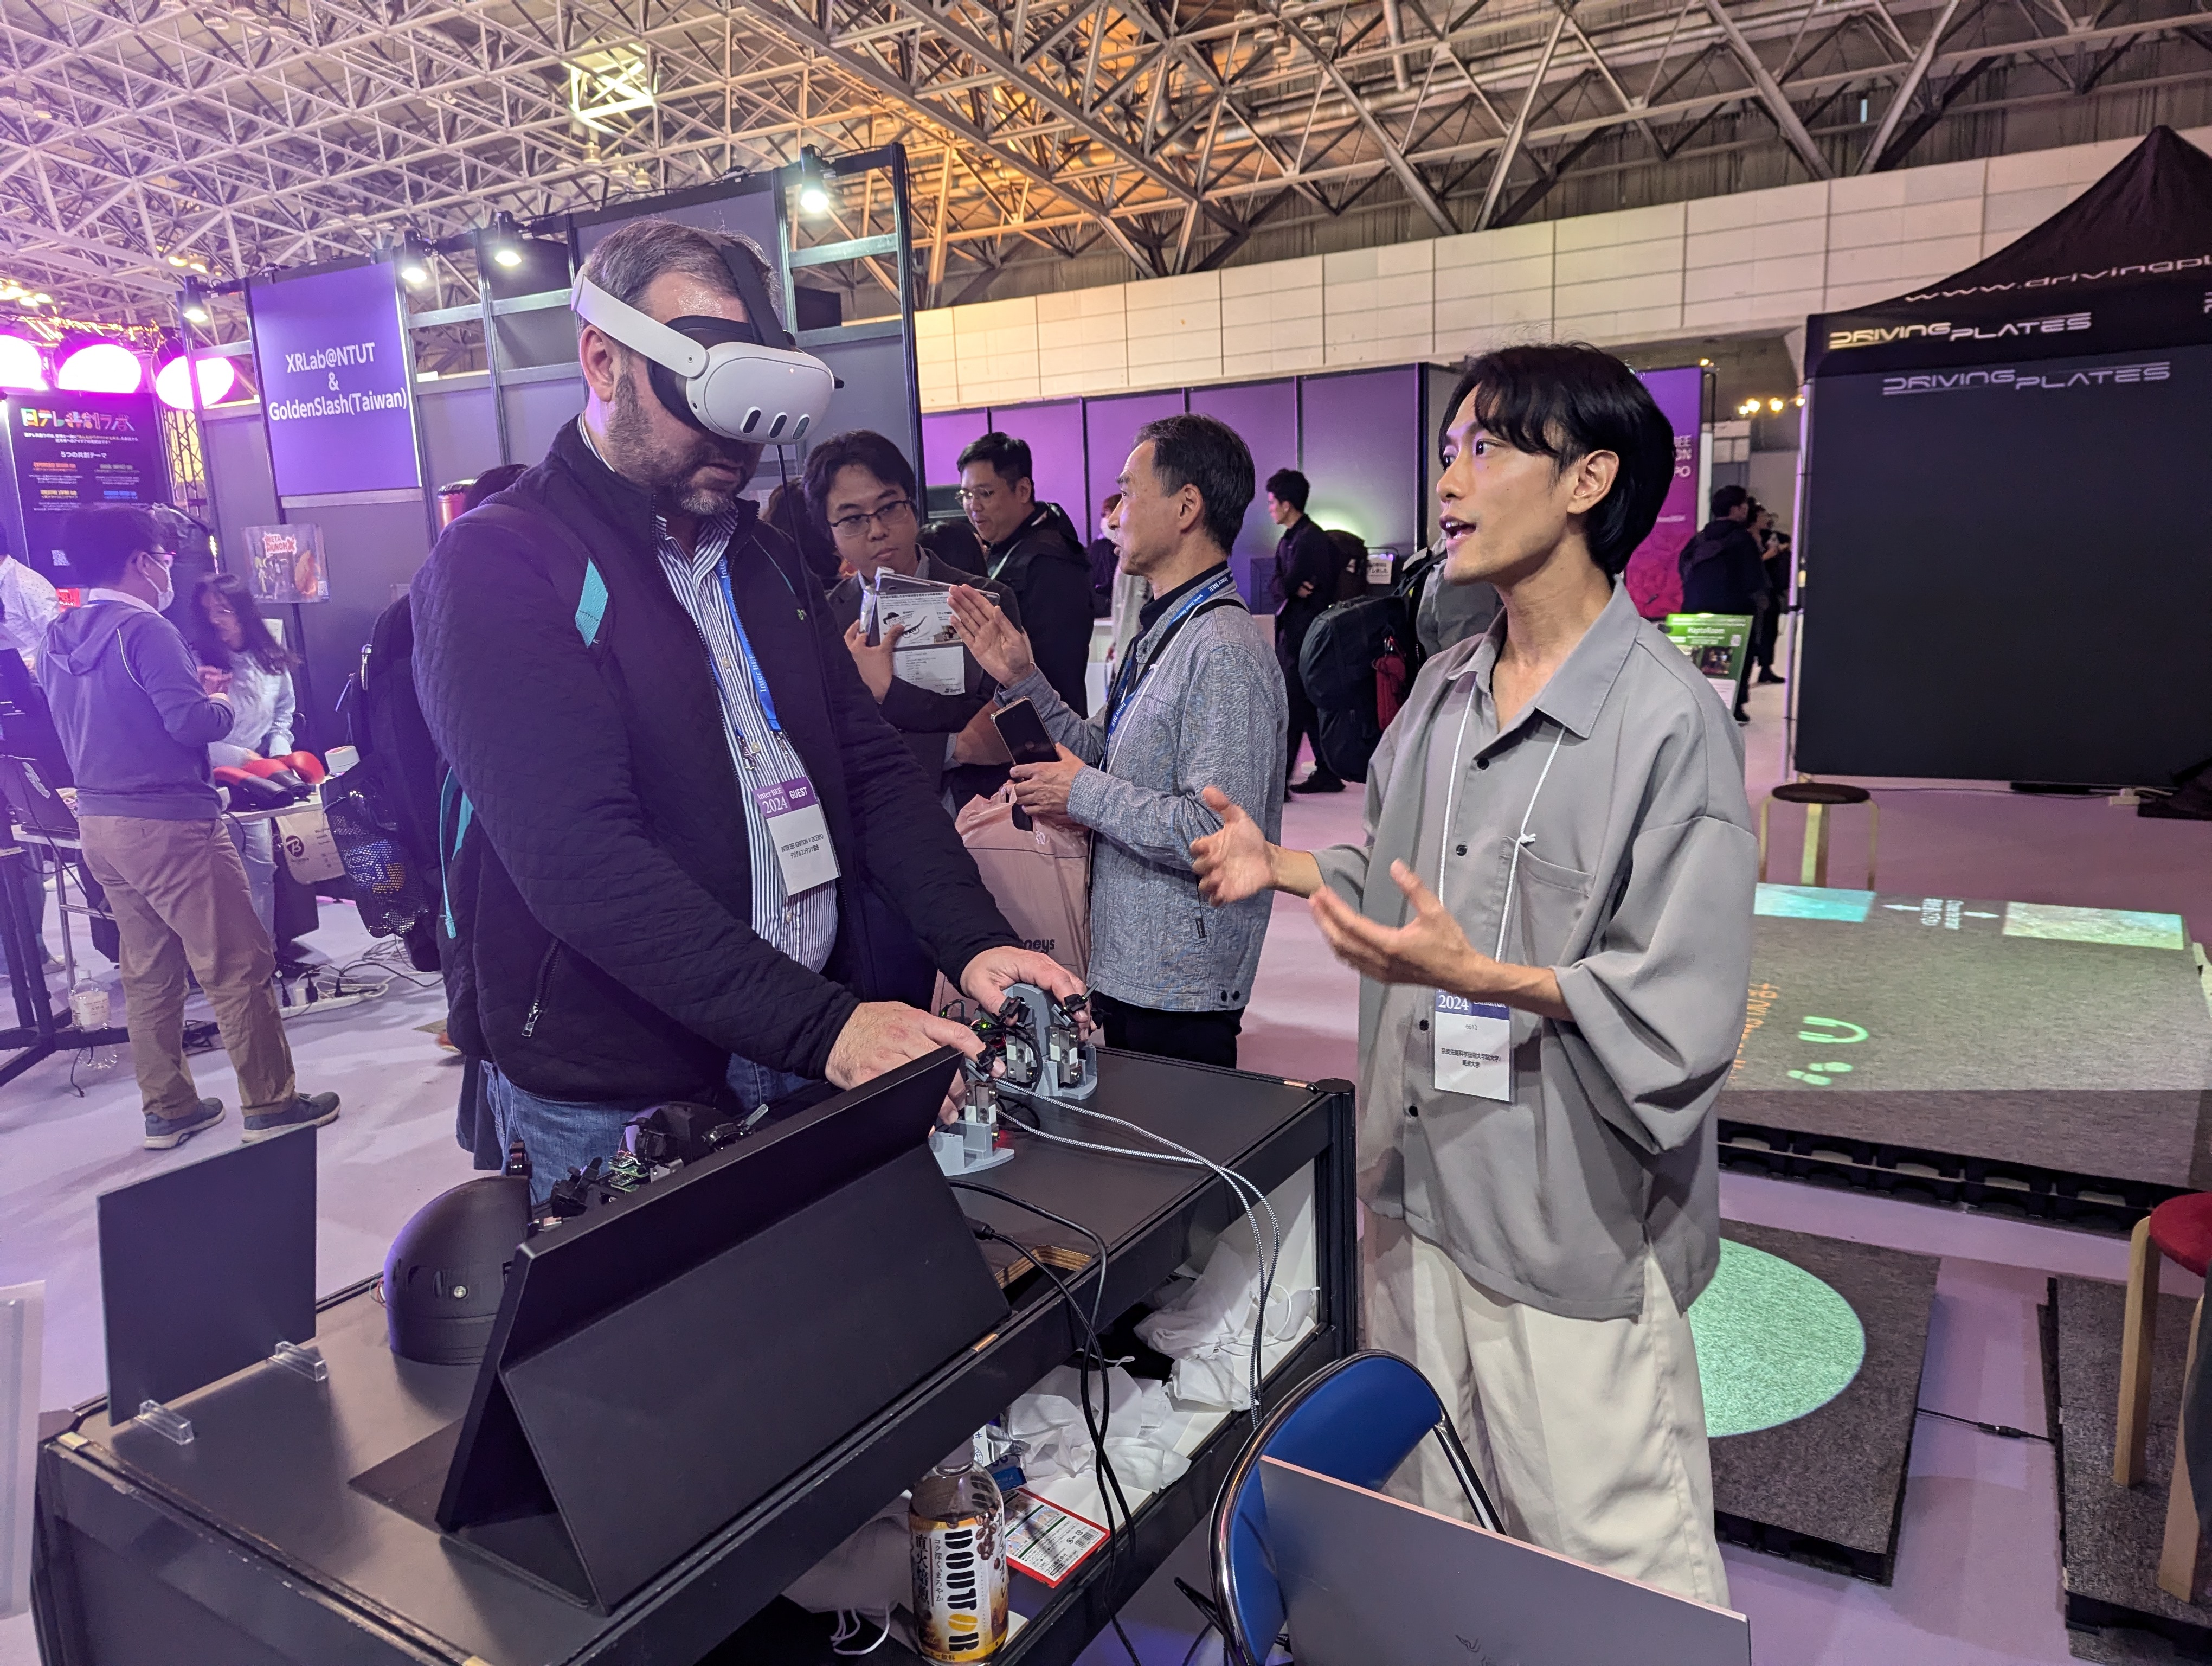
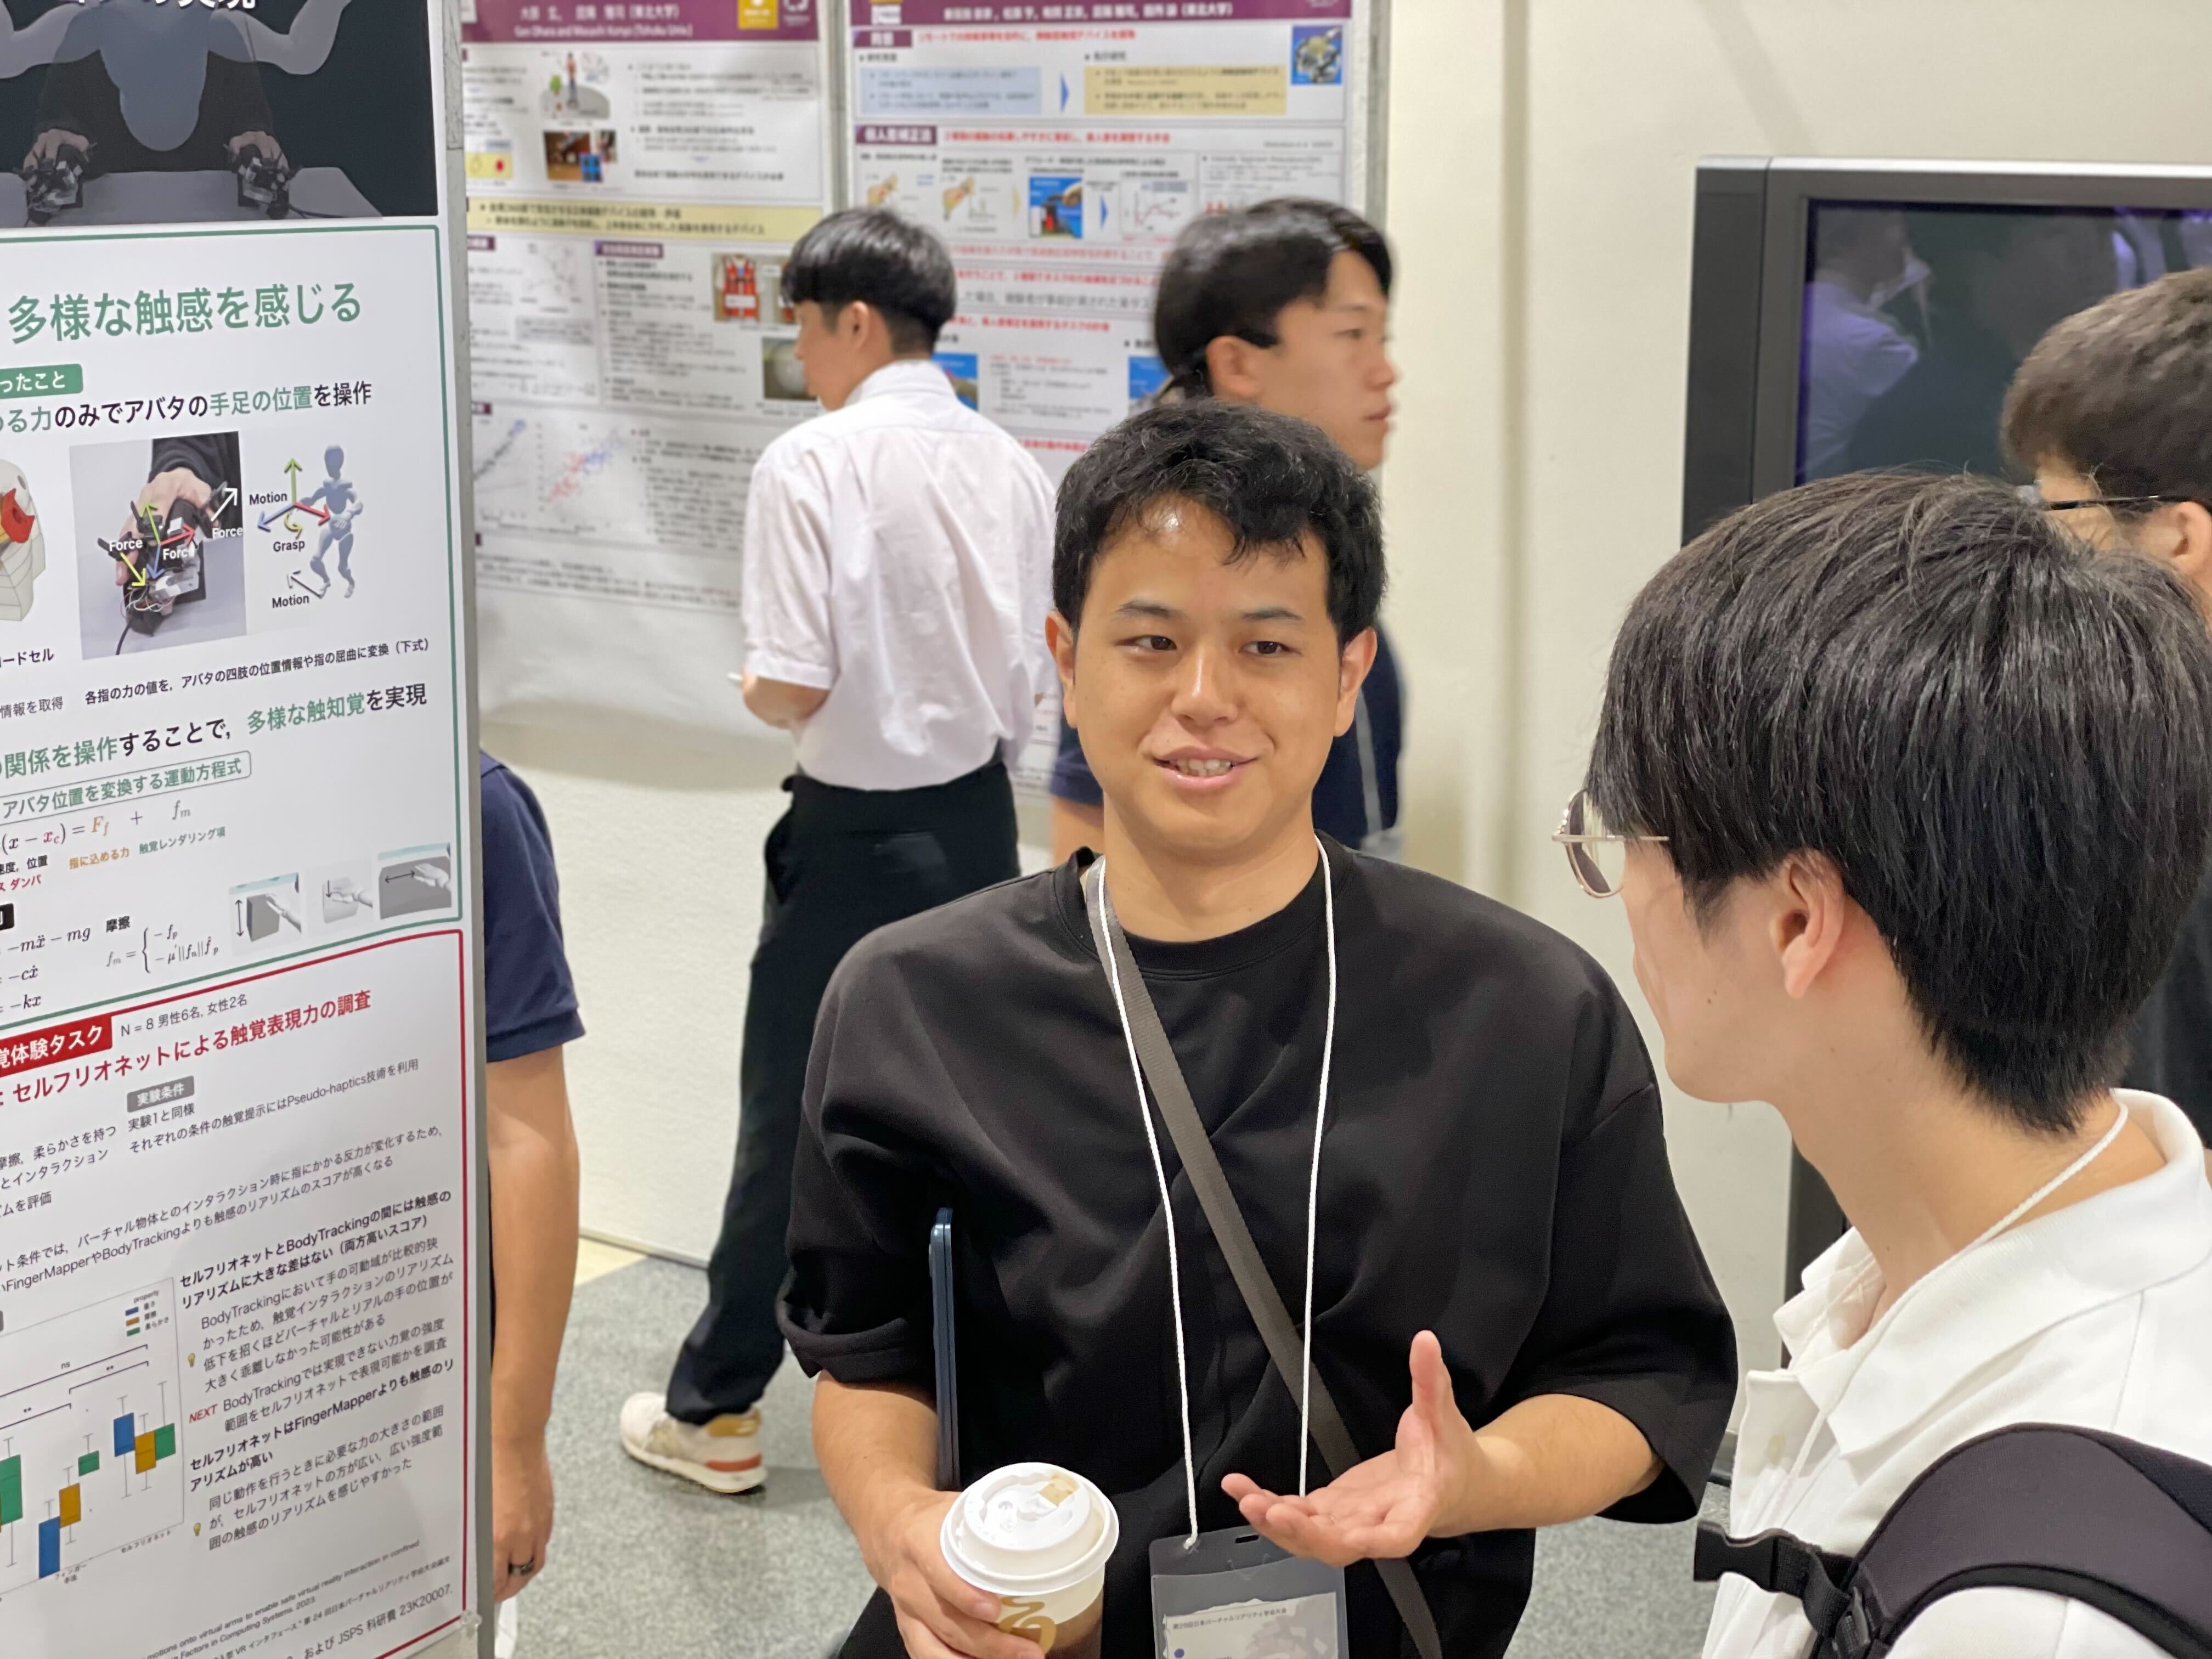
SIGGRAPH, SIGGRAPH Asia, DCEXPO, Maker Faire, UIST, VR学会 など国内外のカンファレンスに出展。実際に体験いただいた方々からの評価が、複数の受賞につながっています。
.orhsUGh6.jpg)
YUBI
Your Universal Body Interface
指先の力で全身を動かす。
逆動力学が、人と機械の境界を溶かす。
建設業の労働力は
30% 消えた。
685万人 → 479万人 (1997–2024) // 総務省「労働力調査」
熟練者がいない
高齢化と新規人材の枯渇。操作を教えられる人間が現場から消えている。
リモート操作が使えない
力触覚フィードバックなし。操縦桿のコピーに過ぎない装置では、習熟に年単位かかる。
自動化では足りない
非定型作業、緊急判断。AIが対処できない領域に、人間は必ず必要になる。
課題の整理から、
動くプロトタイプまで。
Utsushimiは身体性技術の研究開発チームとして、ヒアリングからPoC開発・効果検証まで一貫して伴走します。
ヒアリング
課題整理・適用可能性の初期評価
PoC開発
力覚マッピング設計・プロトタイプ構築
効果検証
操作精度・習熟速度の定量計測
システム統合
既存システムへの組込・量産設計
HCI/VR研究知見
UIST・SIGGRAPH発表チームが最新研究を直接投入
ハードウェア設計
センサ基板・3Dプリント筐体・ファームウェアを自社開発
ソフトウェア開発
逆動力学エンジン・Unity物理シミュレーション環境構築
力覚マッピング
重さ・硬さ・粘性・摩擦を指先に最適変換するパラメータ設計
ユーザ実験
操作精度・習熟曲線・主観評価の科学的計測と統計解析
共同研究・論文化
導入事例を学術論文として発表。技術ブランディングに貢献
YUBI
Your Universal Body Interface // Inverse Dynamics Full-Body Control
FINGER FORCE
7-DoF Input 320Hz Sampling
ENDPOINT FORCE
Force-Motion Transform
JOINT TORQUES
Jacobian Transpose Inverse Dynamics
FULL BODY
Physics Engine ArticulationBody
7 DoF
Index 3-axis, Thumb 3-axis, Pinky 1-axis (per hand)
320 Hz
HX717 24-bit ADC
Inv. Dynamics
Per-limb Jacobian transpose
Haptic
Weight, stiffness, viscosity, friction
Selfrionette: A Fingertip Force-Input Controller for Continuous Full-Body Avatar Manipulation
ユビ:指先力入力システムによる環境と全身の力相互作用の実現
Index Finger
3軸力センサ
X・Y・Z 3-DoF force input
Thumb
3軸力センサ
X・Y・Z 3-DoF force input
Pinky
1軸力センサ
Z-axis 1-DoF force input
Custom PCB
HX717 ADC基板
24-bit / 320Hz sampling rate
Ergonomics
高反発ウレタンフォーム
Comfort fit / Reusable fastening
Serial Output
シリアル通信
USB → PC at 320Hz
7
DoF / HAND
320
Hz SAMPLING
24
bit ADC
< 50g
WEIGHT
※ デバイスイラストは実写に差し替え予定